Два уха и 32 микрофона: как бронемашина учится слышать FPV
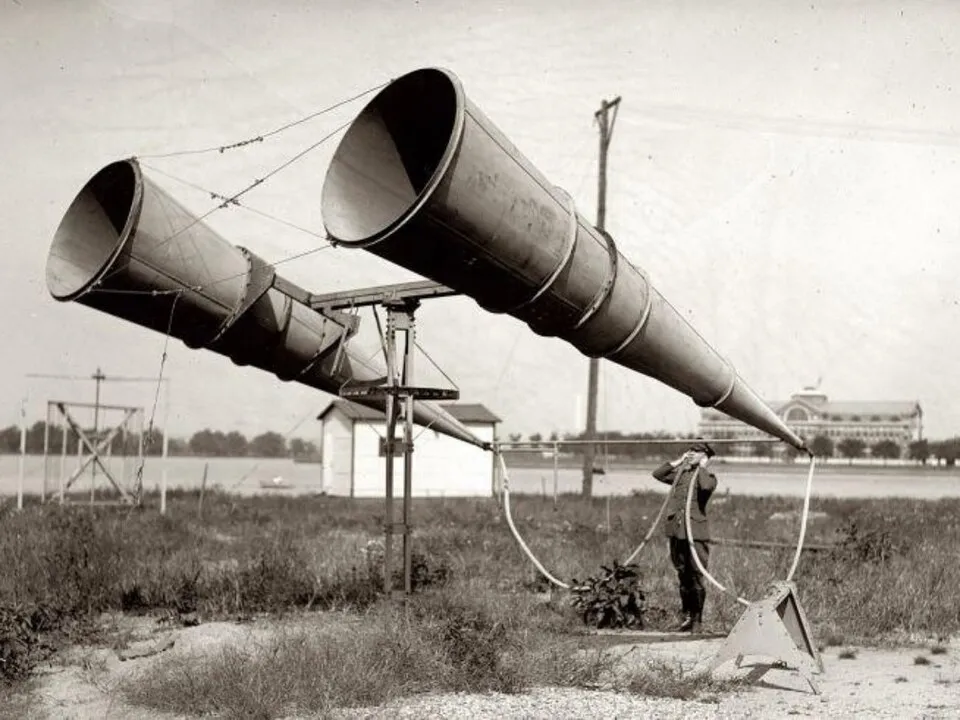
Оператор звуколокатора времён Первой мировой прижимал к ушам две стетоскопические трубки и поворачивал большие рупоры. Когда звук в каналах уравнивался, он получал направление на самолёт. Через сто лет ту же первую операцию пытаются поручить процессору: только рупоров теперь нет, микрофонов — десятки, а сам прибор едет на машине, которая грохочет громче цели.
Рупор указывал, куда смотреть
Сохранившийся в Канадском военном музее звуколокатор работал рядом с 13-фунтовыми зенитными пушками. Два горизонтальных рупора были связаны со стетоскопическими наушниками. Оператор сравнивал звук слева и справа и вручную разворачивал прибор. Он получал пеленг, но не дальность, не точную траекторию и тем более не автоматическое разрешение на огонь.
У цифровой решётки нет прямой родословной от этого аппарата. Сходство ограничивается задачей. Разность времени прихода звука пришла из артиллерийской звукометрии. Автоматическая отметка события и определение направления развивались в системах обнаружения выстрелов. Спектральные признаки и классификация появились в обработке речи и машинном обучении.
Для подвижной техники особенно важен опыт контрснайперских комплексов. Производитель Microflown AVISA заявляет, что ACLOGUS способен локализовать выстрелы во время движения и отделять внешний импульс от шума носителя. Винтовой БПЛА звучит иначе и намного дольше, поэтому алгоритм нельзя просто перенести. Но инженерный конфликт уже знаком: датчик должен услышать внешний источник сквозь голос собственной машины.
Винт рисует гребёнку, двигатель её стирает
Мультикоптер звучит не одной чистой нотой. Лопасти периодически проходят через поток, мотор меняет нагрузку, рама и лучи вибрируют. В спектре возникает основная частота прохождения лопастей и цепочка гармоник — та самая гребёнка, по которой классификатор пытается отличить БПЛА от птицы, автомобиля или генератора.
Для типичного FPV с четырьмя лопастями на оборотах около 8–10 тысяч в минуту основная частота прохождения лопастей лежит в диапазоне 500–700 Гц, гармоники уходят до 2 кГц и выше. Именно туда же падает основная шумовая полоса дизельного двигателя бронемашины: combustion noise, тоны трансмиссии и удары траков создают плотный фон в диапазоне 500–2000 Гц. Простое вырезание мешающей полосы опасно вдвойне — фильтр обрезает шум носителя вместе с частью сигнала цели.
Картина меняется при наборе высоты, манёвре, переносе груза и повороте аппарата. А на крыше военной машины к ней добавляются тоны двигателя, трансмиссии, вентиляторов и ходовой. Встречный поток создаёт турбулентность у микрофона, вибрация проходит через крепление, башня и корпус отражают звук. Поэтому алгоритму полезно знать обороты двигателя, нагрузку, передачу и скорость носителя — без этого контекста фильтрация превращается в угадывание.
Одиночный микрофон способен заметить знакомый спектр, но плохо определяет направление. Решётка сравнивает задержки одного звука на разных капсулах и формирует пеленг. Чем больше апертура, тем увереннее система различает близкие направления на низких частотах — и тем больше места она требует на крыше.
Акустический векторный датчик идёт другим путём. Он измеряет не только давление, но и движение частиц воздуха, поэтому направление можно получить более компактным узлом. Такой принцип применён в CASTLE комплекса SKYSENTRY. По замыслу Microflown, датчик выдаёт азимут и угол места, чтобы развернуть другой сенсор или средство противодействия. Уже здесь видна граница технологии: акустика сообщает, куда смотреть, но ещё не говорит, на какую дальность стрелять.
Сигнатура — не константа
Зависимость алгоритма от стабильной спектральной гребёнки работает в обе стороны. Разработчики ударных платформ читают те же технические публикации. Переход на демпфированную раму, изменение шага лопастей или снижение оборотов на финальном участке маршрута смещает или размывает характерные пики. Израильский разведывательный аппарат Aerosol G2 производит на дистанции одного километра около 14,9 дБ — ниже уровня умеренного ветра в листве. Это не предел акустической инженерии; это напоминание о том, что сигнатура — управляемый параметр, а не физическая константа. Чем шире и детальнее база учебных данных классификатора, тем сильнее стимул создать аппарат, которого в ней нет.
Для открытого полигона с одним испытательным мультикоптером эта угроза пока абстрактна. Для боевого применения она уже сформулирована в конструкторском задании противника.
Открытый полигон ставит ещё одну проблему, которую испытания обходят стороной. В городском ущелье, лесополосе или среди бронированных корпусов соседних машин звуковая волна не приходит к решётке одним путём: она отражается от стен, деревьев и металла. Алгоритм, вычисляющий пеленг по разности задержек, видит несколько версий одного и того же импульса с разными временами прихода. Простой коррелятор принимает запоздавшие отражения за отдельные источники или ошибается с направлением. Подавление многолучёвости требует отдельного слоя обработки и априорных данных о геометрии окружения — чего у системы на марше, как правило, нет.
Тридцать два уха едут по грунтовке
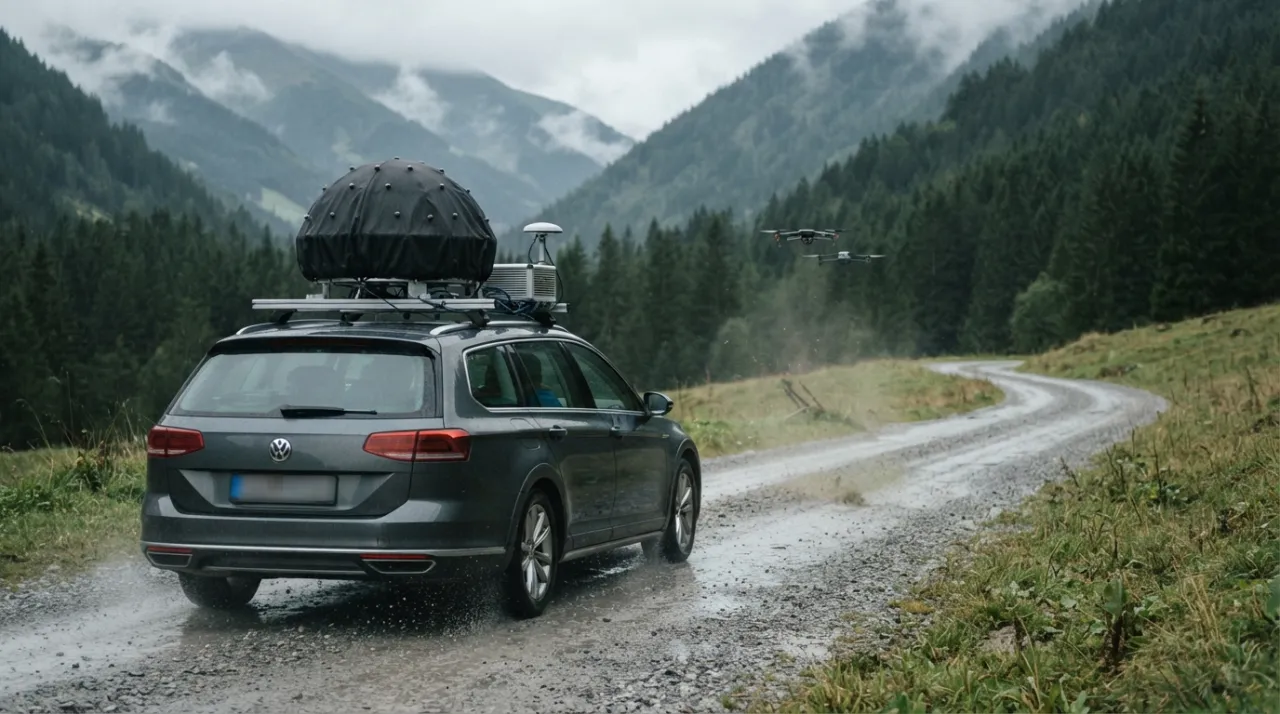
Мартин Бласс, Штефан Гребиен и Франц Граф из JOANNEUM RESEARCH описали мобильный комплекс в работе Experimental Evaluation of Acoustic Drone Tracking using Mobile Microphone Arrays. На крыше автомобиля установили полусферическую решётку JR-IcoDome32 диаметром около метра. В комплект входили 32 микрофона, ветрозащита, виброразвязка, GNSS/IMU, синхронизированные аудиоинтерфейсы и отдельный вычислитель. Экспериментальная конфигурация потребляла около 120 Вт.
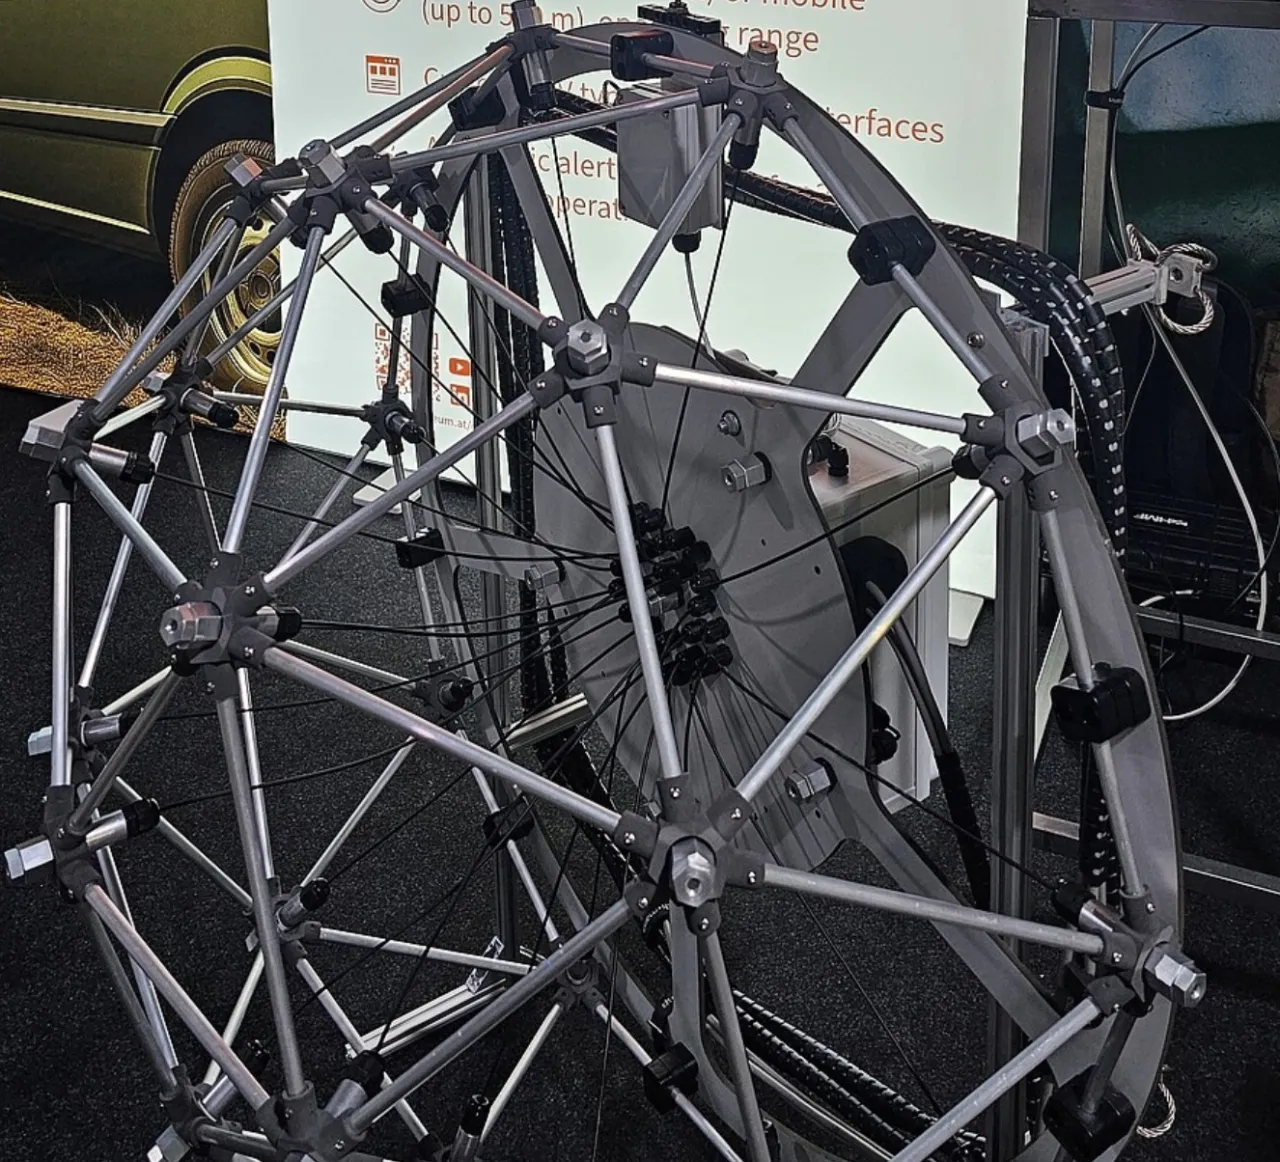
32 микрофона на метровой сфере — JR-IcoDome32 от Joanneum Research в Граце
Автомобиль шёл по грунтовой дороге со скоростью 10, 20 и 30 км/ч. Три типа мультикоптеров испытывали по одному. Для большинства конфигураций медианная ошибка направления оставалась меньше 10° на неподвижной машине и меньше 30° в движении; малая шестимикрофонная подрешётка работала хуже. Обычные GNSS и IMU без дифференциальной коррекции могли добавлять собственную ошибку.
Этот опыт доказал не «дальнобойный слух», а более скромную и полезную вещь: направление на БПЛА можно сохранять даже с движущегося автомобиля. Цена мобильности проявилась сразу — точность ухудшилась, аппаратура заняла заметный объём, а машина потребовала отдельного измерительного контура.
Все опубликованные эксперименты проводились с одним аппаратом одновременно. Для роевых атак — когда несколько FPV заходят с разных секторов в один временной промежуток — данных о поведении пеленгатора в открытых источниках не опубликовано. Отдельные коммерческие платформы декларируют одновременное сопровождение до 16 целей, но за этой цифрой стоят специально подобранные условия тестирования, а не работающий дизель и выбоины грунтовки.
В июне 2026 года Militär Aktuell сообщал уже об опытах на скорости 40–50 км/ч. По данным издания, мобильная дальность падала примерно до трети стационарной. Текущая установка потребляла около 100 Вт, а будущую конфигурацию с MEMS-микрофонами и встроенным вычислителем разработчики хотели вывести ниже 50 Вт. Числа не спорят с академическим опытом: они относятся к следующему этапу экспериментальной платформы.
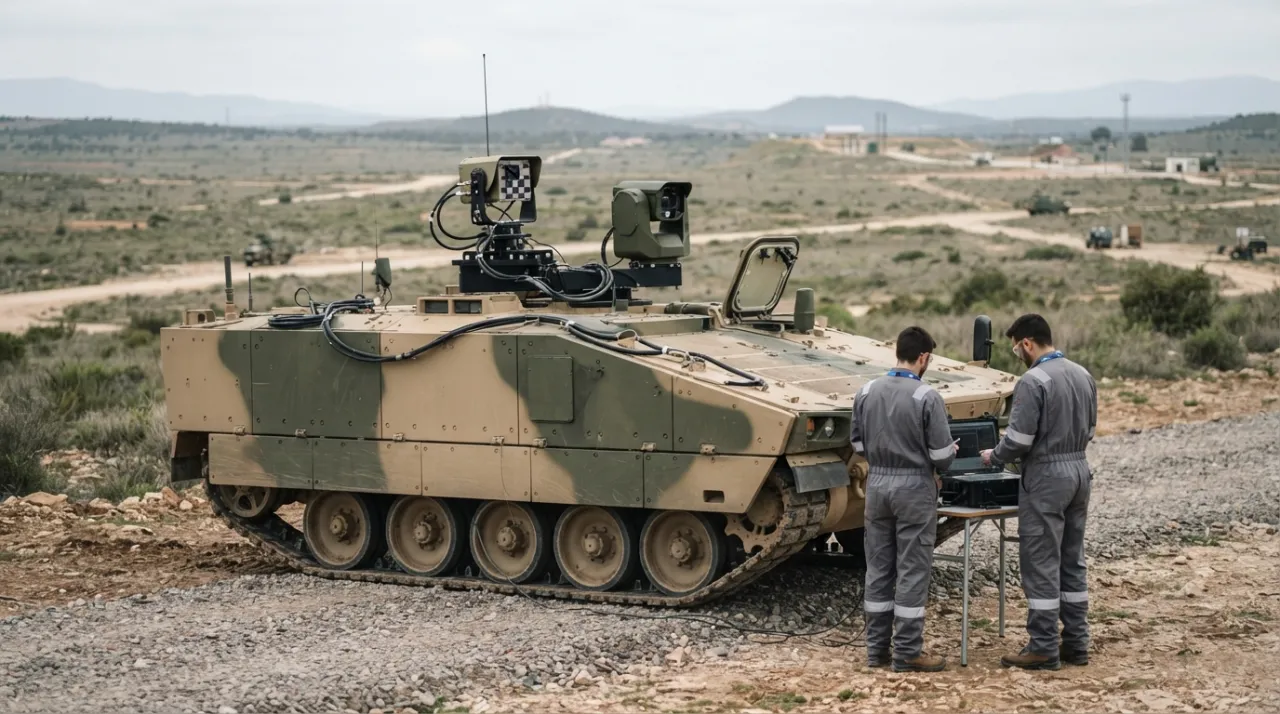
До бронемашины оставался ещё один переход. В апреле 2026 года General Dynamics European Land Systems вместе с Microflown AVISA показала CASTLE на гусеничной ASCOD против некоммерческих FPV-дронов. Статус события — демонстрация концепции (proof of concept). В открытом релизе нет скорости носителя, режима двигателя, вероятности обнаружения, частоты ложных тревог и числа одновременно обрабатываемых целей. Датчик добрался до гусеничной платформы; штатной серийной системой от этого он не стал.
Рекордная дальность всегда просит паспорт
Для CASTLE производитель приводит до 250 м по квадрокоптеру массой 2 кг и до 1 км по самолётному БПЛА той же массы. Это не две версии одной характеристики. Аппараты отличаются винтами, двигателями, режимом полёта и направленностью шума. Сама Microflown оговаривает влияние скорости и направления ветра.
Брендан Харви и Сью О'Янг в работе Acoustic Detection of a Fixed-Wing UAV получили в 2018 году максимум 678 м. Но микрофоны находились на летящем электрическом самолёте, а целью был громкий бензиновый Giant Big Stik массой 6,5 кг. Средняя дальность составила 302 м. Самый дальнобойный вариант обработки дал непрактичную частоту ложных тревог; более устойчивая схема снизила их ценой умеренного сокращения дальности. Для малого FPV возле работающего дизеля рекорд ничего не обещает.
Есть и другая ловушка. Gabriel Jekateryńczuk и Zbigniew Piotrowski в работе Outdoor Microphone Range Tests and Spectral Analysis of UAV Acoustic Signatures for Array Development сравнивали микрофоны на открытом воздухе. Часть дальностей определялась по калиброванному тону 1 кГц при заданном отношении сигнал/шум. Такой тест хорошо показывает аппаратный тракт, ветрозащиту и капсулы, но не равен дальности уверенного распознавания атакующего дрона. Авторы назвали ветер доминирующим ограничителем: даже умеренные порывы поднимали фон и сокращали дистанцию.
Нейросеть не отменяет эту физику. Новый винт, полезная нагрузка, мокрый снег, незнакомый двигатель или гусеничная ходовая меняют входные данные. Если обучающий набор собран на тихом полигоне, высокая точность классификации может закончиться у первой работающей машины. Поэтому алгоритму полезно знать обороты двигателя, нагрузку, передачу и скорость носителя, а часть помехи надо остановить механически — кожухом, развязкой и выбором места установки.
Микрофон должен повернуть камеру, а не спусковой крючок
Звук идёт со скоростью около 343 м/с. При дальности обнаружения 150 м фронт волны достигает датчика примерно через 437 мс — ещё до начала обработки. С учётом накопления данных, спектрального анализа и классификации суммарная задержка до выдачи сектора легко превышает полсекунды. FPV, идущий со скоростью 20 м/с, за это время смещается более чем на 10 м. Для наведения оружия — уже непоправимо; для поворота оптической оси с достаточно широким полем зрения — вполне приемлемо. Акустический пеленг нельзя превращать в готовый трек: в нём нет надёжной дальности, и он уже немного устарел.
Практичная архитектура делит обязанности. Акустика пассивно замечает характерный источник и выдаёт сектор. Электрооптическая/инфракрасная камера (EO/IR) поворачивается туда и подтверждает объект. Малогабаритная радиолокационная станция (РЛС) измеряет дальность и скорость. Радиочастотный канал ищет управление, телеметрию или видеопередачу. Несколько машин или разнесённых постов могут пересечь пеленги и уточнить координату.
Здесь у акустики есть свойство, которое в технических обзорах обычно не называют первым. Датчик ничего не излучает. Машина с работающим радаром или активным RF-детектором заявляет о своём присутствии любому пассивному перехватчику в радиусе нескольких километров. Микрофонная решётка электромагнитно молчит: её присутствие нельзя обнаружить ни станцией радиотехнической разведки, ни пассивным приёмником на борту БПЛА. Для машин, которым нельзя «светиться», это не второстепенная деталь.
RF-анализ — первый кандидат на роль пассивного канала предупреждения: он быстрее, дальнобойнее и, как правило, точнее привязывает источник к координатам. Но у него есть слепое пятно, которое акустика закрывает. Аппарат на оптоволоконном управлении не выдаёт себя в радиодиапазоне вовсе; автономный маршрутный полёт без активного канала телеметрии делает его невидимым для детектора протоколов. Именно такие применения — тихий, радиомолчащий БПЛА на финальном участке маршрута — создают практическую нишу для акустики, которую RF не заполняет.
Такую роль прямо предусматривает SKYSENTRY, а у Discovair G2+ оптическая камера уже объединена со 128-микрофонной решёткой. Но готовность отдельных узлов не равна готовности защиты бронемашины. Для неё нужен общий тест: двигатель работает, платформа идёт по пересечённой местности, собственное оружие создаёт импульсную помеху, а несколько целей появляются с разных направлений. Результат должен содержать вероятность обнаружения, частоту ложных тревог, угловую ошибку и время выдачи сектора.
В собранных открытых материалах нет подтверждения серийного российского бортового комплекса такого класса. Это не доказывает его отсутствия, но запрещает подставлять в статью удобное название. Для отечественной техники вывод пока формулируется как техническое задание: пассивный датчик обязан распознавать FPV сквозь конкретный двигатель и ходовую, переживать выстрел собственной машины, не пасовать перед роем и передавать сектор в существующую оптику или РЛС.
Сто лет назад оператор поворачивал рупоры, пока звук в двух наушниках не уравнивался. Современной решётке предстоит сделать тот же первый шаг быстрее — и повернуть камеру, а не оружие. Акустика заслужит место на броне, когда сохранит этот сектор на ходу, в городском отражении и при одновременных целях, показав измеримую частоту ложных тревог; до такого испытания она остаётся полезным каналом предупреждения, а не готовым прицелом.
Информация