О системах управления огнём отечественного флота в первой половине прошлого столетия
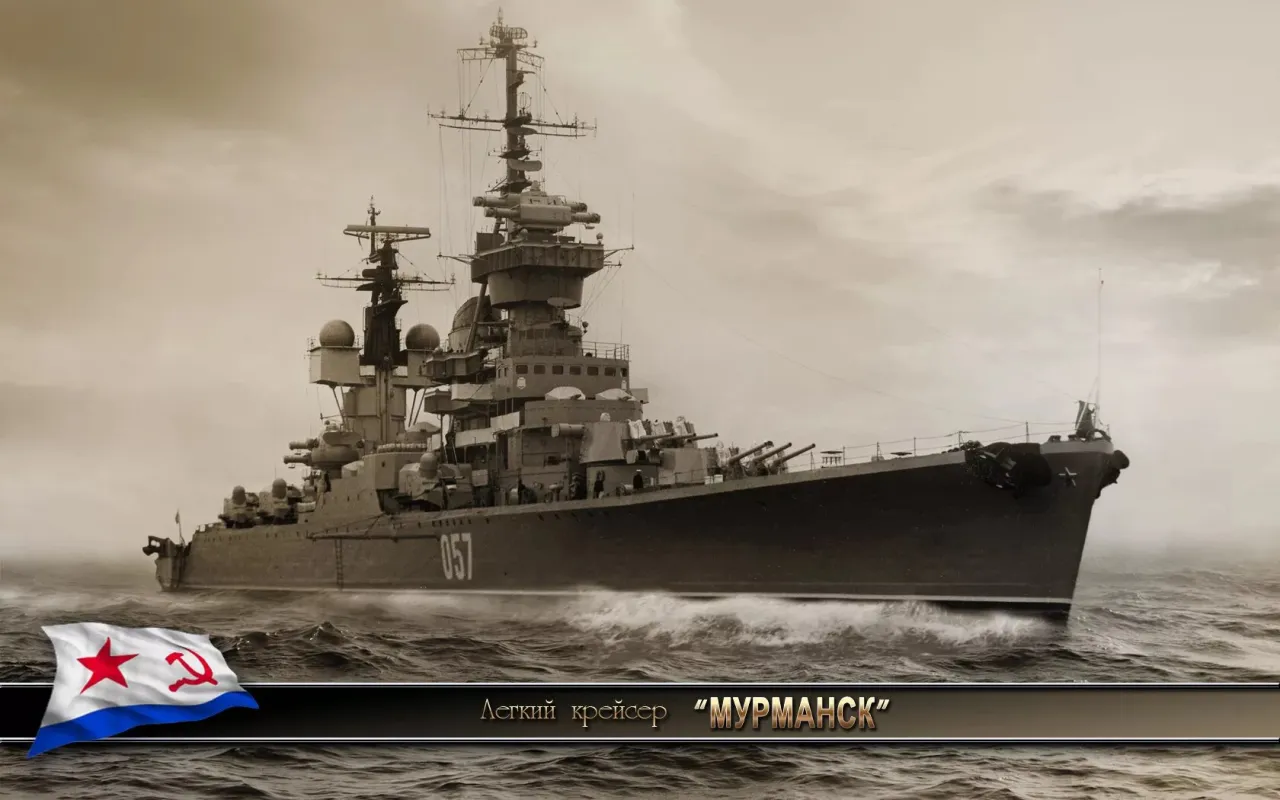
В предыдущей статье я рассмотрел СУО тяжелого крейсера «Де Мойн», и теперь самое время разобраться с системой управления огнем, которую могли бы получить «средние» крейсера проекта 66. К сожалению, я не нашел сколько-то подробного описания СУО «Молот 66», которую планировалось на эти крейсера ставить. Но можно изучить, что вообще умели отечественные морские СУО 1930–1940-х годов — чтобы, так сказать, понимать базис и возможности.
О приборах управления стрельбой (ПУС) в Российской империи
До революции в Российской империи не было создано полноценной СУО, поскольку система «Гейслер и К» обр. 1910/1911 гг. выполняла лишь часть его функций, а именно автоматически рассчитывала вертикальный угол наводки орудия и передавала его к орудиям. За расчеты и поправки отвечали четыре прибора:
1. Механический дифференциал;
2. Фрикционный механизм ВИР (величины изменения расстояния);
3. Эксцентриковый механизм для преобразования прицела в угол прицеливания;
4. Рычажный множительный механизм для выработки индивидуальной поправки угла возвышения на износ орудия.
Кроме того, система включала в себя набор дающих и принимающих приборов, задачей которых было «донести» до расчетов выработанные прицел и целик. При этом передача прицела к орудиям осуществлялась по методу совмещения стрелок — наводчику не надо было смотреть на циферблат и затем выставлять прицел, а достаточно было, «подкручивая» прицел, совместить стрелки на циферблате.
Но основная польза «Гейслер и К» заключалась в том, что управляющему стрельбой уже не нужно было пользоваться таблицами стрельбы для перевода дистанции до цели в прицел, отчего тот мог сосредоточиться на наблюдении и определением поправок к стрельбе — которые, будучи внесены в приборы управления стрельбой, далее учитывались автоматически при выработке прицела.
Система «Гейслер и К» обр. 1910/11 гг. была вполне удачной и работоспособной. Но в той же Англии создавались более продвинутые СУО, а дело тут было вот в чем.
Как я уже писал ранее, для определения прицела и целика необходимо знать величину изменения расстояния (ВИР), необходимую для выработки прицела, и величину изменения пеленга (ВИП), необходимую для выработки целика. Так вот, «Гейслер и К» не считал самостоятельно ни то ни другое.
Целик высчитывался вручную, «Гейслер и К» лишь обеспечивал передачу его к орудиям, поэтому ни о какой автоматизации расчета ВИП тут говорить нельзя в принципе. Что же до прицела, то здесь дело обстояло так: в СУО вводились первоначальное расстояние до противника и ВИР, определенные посредством дальномеров, а также различные поправки — на температуру пороха, расстрел ствола орудия, тип снаряда (учебный, боевой) и, конечно, поправки, данные по результатам стрельбы старшим артиллеристом. На основании этих данных механизмы «Гейслер и К» вырабатывали прицел орудия.
В то же время британские СУО, такие как известный «столик Дрейера», работали по другому принципу. В «столик» закладывались курс и скорость своего корабля, а также корабля-цели, причем для последнего они рассчитывались при помощи отдельного прибора. И на основании этих, постоянно обновляемых данных, столик Дрейера самостоятельно высчитывал ВИР и ВИП и далее, принимая во внимание прочие поправки, в том числе влияющие на целик направление и скорость ветра, боковое отклонение снаряда в полете и т. д., преобразовывал их в прицел и целик для орудий.
Для тех уважаемых читателей, которые любят критиковать все отечественное, замечу, что «столик Дрейера» никак не гарантировал победы. Измерение величины расстояния через постоянное определение дистанции дальномером может давать точную информацию, если измерения верны. А если они неверны, то и «столик Дрейера» будет выдавать ошибку, так как расстояние — один из важнейших, ключевых параметров, с которыми он работает. В то же время с определением курса и скорости вражеского корабля очень легко напутать, особенно если он находится на большой дистанции — и если такое произошло, то «столик Дрейера», опять же, не даст правильного прицела и целика.
Тем не менее, конечно же, «столик Дрейера» был концептуально правильнее и по сути своей стал эталонным решением: все последующие за ним счетно-решающие приборы СУО, включая таковые на крейсерах типа «Де Мойн», работали по тем же основополагающим принципам. Менялась точность расчетов, добавлялись поправки, менялся механизм расчета учитывавшихся поправок, принимались более совершенные приборы наблюдения (РЛС), передачи распоряжений от счетно-решающих приборов к орудиям, но принципиальная схема работы оставалась, в общем-то, той же.
В общем, «столик Дрейера» был великолепен и основополагающ, но его новизна и репутация сыграли с англичанами злую шутку. Дело в том, что он, как и все новое, не был свободен от ряда недостатков, и немного позднее другой англичанин — Поллэн, создал более эффективные приборы управления стрельбой (ПУС), нежели «столик Дрейера». Но первопроходец — Дрейер, сумел «продавить» использование на кораблях Королевского флота своего столика, а Поллэн остался вроде бы и не у дел — что позволило Российской империи приобрести его приборы для балтийских дредноутов типа «Севастополь».
О приборах управления стрельбой в СССР в 20-е годы
В силу вышесказанного, в вопросе ПУС Советский Союз получил очень хорошую базу. В его распоряжении была школа специалистов, поскольку «Гейслер и К» был иностранным лишь по названию, а фактически разработкой ПУС занимались его российские сотрудники. И образцы одних из самых совершенных в мире ПУС Первой мировой войны — приборы Поллэна.
Поэтому неудивительно, что уже в 1925 г. СССР замахнулся на АПКН — (автомат прямого курса, а вот что обозначает буква «Н» — мне, увы, неведомо). Он представлял собой модернизацию ПУС Поллэна, которые дополнялись т. н. баллистической частью. Последняя представляла из себя комплект устройств, автоматизировавших расчет всех поправок к стрельбе.
У «столика Дрейера» и у ПУС «Поллэна» ВИР и ВИП рассчитывался автоматически на основании курсов и скоростей своего корабля и цели и постоянно измеряемых расстояний до цели, но все прочие поправки следовало вводить вручную — а для этого их, насколько я смог разобраться, следовало предварительно рассчитать. Попросту говоря, нельзя было ввести «влажность воздуха такая-то» — нужно было узнать влажность, определить по таблицам значение поправки и уже после этого ввести ее. Так вот, баллистическая часть АПКН должна была избавить управляющего огнем от работы с таблицами в данном вопросе — подбор необходимых поправок она брала на себя.
Купить нельзя разработать — где же ставить запятую?
Разработка АПКН шла очень медленно и проблемно. В то же время флот пополнялся новыми кораблями: возвращались в строй линкоры, достраивались крейсера, да и планы по созданию мощных военно-морских сил сдерживались только слабостью экономики СССР — а ее всемерно развивали. Поэтому, имея опасение, что из АПКН ничего не выйдет, наши закупили автомат курсового угла и расстояния (АКУР) у английского «Виккерса» и синхронную передачу данных автомата стрельбы и команд американской фирмы «Сперри».
И вот уже после того, как приобрели — выяснилось, почему АПКН никак не мог родиться. Проблема была в том, что наши моряки для АПКН изначально поставили очень высокие требования, которым не соответствовали ни АКУР от англичан, ни передача данных от американцев. К примеру, АКУР давал ошибку в курсовом угле в 0,016 дистанции, что, по нашим воззрениям, было совершенно неприемлемо. Еще хуже обстояли дела со «Сперри» — они представили подробную документацию, вот только собранная в соответствии с ней передача оказалась неработоспособной.
Поэтому встал вопрос, что лучше — продолжать разработку АПКН или же вложиться в то, чтобы довести английскую и американскую системы до работоспособного состояния. Выбор был сделан в пользу доработки, но в итоге получилось следующее.
В основе первых советских ПУС лежал доработанный АКУР, но вот передача от «Сперри» была забракована совершенно: вместо нее использовали аналогичную передачу, разработанную в рамках создания АПКН. Однако не следует считать, что продукция «Сперри» была приобретена зря. Дело в том, что в ее составе присутствовало устройство, которого в СССР не имелось, но без которого работа по стабилизации командно-дальномерных постов и, впоследствии, орудийных установок была бы невозможной: вполне рабочая гировертикаль.
Новые ПУС были установлены на линкоры «Октябрьская Революция», «Парижская Коммуна» и крейсер «Красный Кавказ».
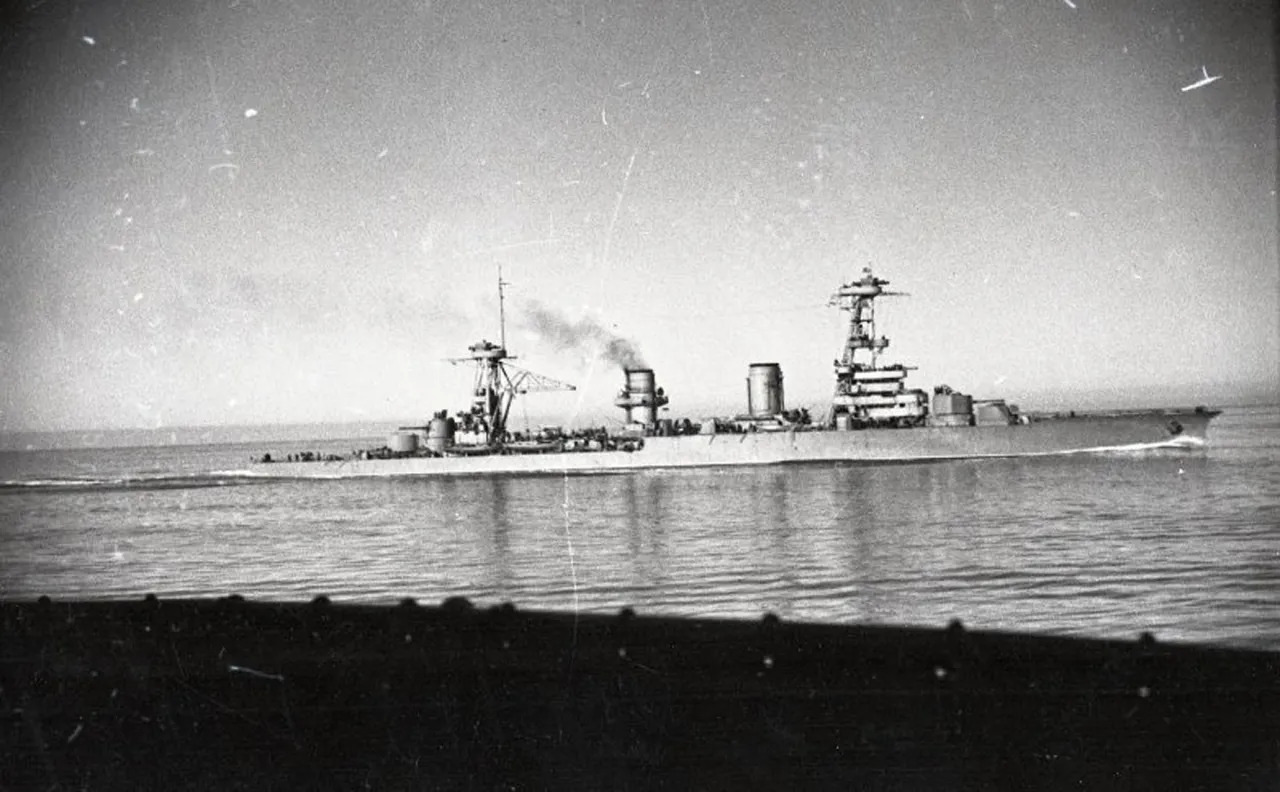
Но гировертикаль была установлена только на крейсер, потому что воспроизвести их производство сразу не удалось. Впоследствии они были запущены в серию под названием «Шар», но это случилось позднее. А пока в распоряжении СССР было всего 2 гировертикали — одну разобрали для «реверс-инжиниринга», вторую установили на «Красный Кавказ». Разумеется, на тот момент ни о какой стабилизации и речи еще не шло: насколько я понимаю, на крейсере гировертикаль использовалась как кренометр, обеспечивающий выстрел на ровном киле или же при конкретном угле качки.
Но не англичанами и американцами едиными... В 1931 г. СССР приобрел ПУС для лидеров типа «Ленинград» у итальянской фирмы «Галилео». И, конечно же, подверг полученные приборы самому тщательному изучению.
Три в одном
В 30-е годы прошлого столетия морская артиллерия знала 3 метода пристрелки:
1. По знакам падения. Это была классическая «вилка», при которой учитывался только знак падения залпа — перед целью или за ней. Взяв цель в «вилку», старший артиллерист начинал ее «половинить», пока не добивался накрытия. Все просто, но это был и самый длительный вид пристрелки (хотя пристрелка уступом или двойным уступом позволяла значительно сократить время на ее проведение).
2. По измеренным дальностям. Данный способ был возможен, когда командно-дальномерный пост (КДП) был укомплектован двумя дальномерами — в этом случае один из них измерял дистанцию до цели, а второй — до всплесков от падения снарядов.
3. По измеренным отклонениям. Метод был похож на предыдущий, но измерялось не расстояние от корабля до всплеска, а расстояние между всплеском и кораблем-целью. Вроде бы — что сову об пень, что пнем об сову, но подобный метод требовал иного оборудования. Для стрельбы по измеренным отклонениям не нужно было двух дальномеров, а достаточно было одного, но он должен был иметь специальный прибор — скартометр, который и позволял измерить расстояние от цели до всплесков.
Так вот, имевшиеся в распоряжении СССР ПУС 20-х годов прошлого столетия поддерживали ведение огня по наблюдению знаков падения, хотя новейшие КДП позволяли использовать и метод измеренных дальностей, но, насколько я понял, его можно было применить, только пересчитывая параметры «вилки» вручную. А вот с приобретением итальянской «Централи», как назывались описанные выше ПУС, наши разработчики получали опыт и возможность реализовывать в будущих СУО любой из трех методов пристрелки.
Венец довоенного советского СУО-строения — ЦАС-1
Как уже было сказано выше, работы по созданию морских систем управления огнем в СССР уже в самом своем начале опирались на прочный базис, созданный еще до революции. А в процессе работ советские специалисты получили возможность воспользоваться опытом Англии, США и Италии.
Все это привело к созданию центрального аппарата стрельбы ЦАС-1, предназначенного для установки на линкоры и крейсера. Это был весьма немалых размеров агрегат 240×90×181 см, весивший 3050 кг и состоявший из трех частей.
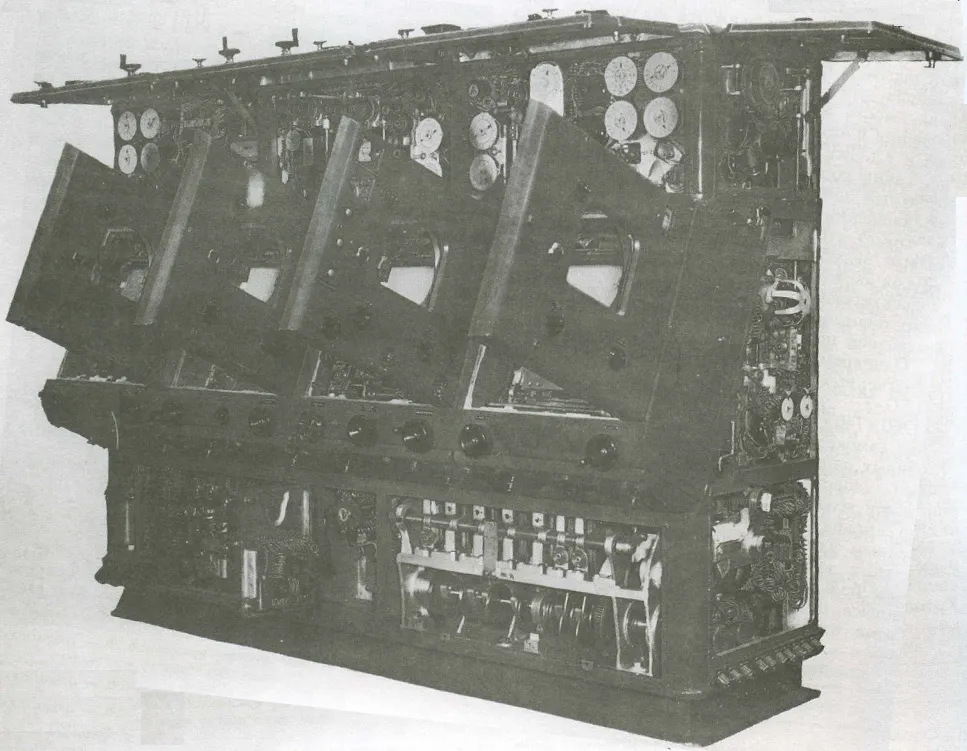
ЦАС-1
Блок «наблюденных данных» получал в качестве входных данных курсовой угол на цель и дальность до цели с некоторой периодичностью, после чего автоматически вырабатывал курс и скорость цели.
Блок «автоматный», он же «самоходный», высчитывал координаты цели и курсовой угол цели на себя. Данные этих двух блоков позволяли определять и прогнозировать ВИР и ВИП до цели.
Блок «баллистический» просчитывал все необходимые поправки, такие как направление и скорость ветра, давление, температура воздуха и его влажность, температура пороха, износ стволов, вид используемых боеприпасов и проч. и проч. и вырабатывал углы вертикальной (прицел) и горизонтальной (целик) наводки орудий с учетом ВИР, ВИП и всех вышеперечисленных поправок.
Разумеется, ЦАС-1 поддерживал любой тип пристрелки — хоть по знакам падения, хоть по измеренным дальностям, хоть по измеренным отклонениям. Кроме того, ЦАС-1 изначально создавался не только для классического морского боя, но и для ведения стрельбы за пределы видимости по данным самолета-корректировщика, а также для выдачи целеуказания торпедному оружию.
Фактически в лице ЦАС-1 СССР получил один из самых совершенных счетно-решающих устройств морских ПУС в мире. Причем ЦАС-1 не был каким-то теоретическим или произведенным в виде прототипа устройством. Он выпускался серийно и устанавливался на наши легкие крейсера проекта 26-бис.
Параллельно с ЦАС-1 прорабатывался его облегченный вариант ЦАС-2, изначально предназначенный для вооружения кораблей класса «эсминец» и ниже. Он был существенно меньше (176×74×165 см) и легче (1840 кг), нежели ЦАС-1. Но и проигрывал он ЦАС-1 во многом: алгоритмы задач были упрощены путем введения ряда допущений, которые ЦАС-1 вычислял, кроме того, поддерживалась только пристрелка по методу измеренных отклонений. ЦАС-2 получили крейсера проекта 26, «Киров» и «Ворошилов», поскольку ЦАС-1 на тот момент еще не были готовы.
Уважаемый А. В. Платонов приводит следующие данные по количеству задач, которые решал тот или иной автомат стрельбы:
1. Прибор Поллэна — 7 задач;
2. АКУР (Англия) — 34 задачи;
3. ЦАС-2 — 38 задач;
4. ЦАС-1 — 47 задач.
О компенсации качки
Как бы ни был хорош ЦАС-1, но устройств, которые позволили бы учесть качку при выработке прицела и целика к орудиям, у него не было. За это отвечал отдельный прибор, именовавшийся преобразователем координат (ПК).
Этот ПК был аналогом американской Мк.41 «Стабильная вертикаль», принцип работы у него был абсолютно тот же. В основе ПК была гировертикаль, позволяющая контролировать углы крена продольной и боковой качки. ПК, получая данные от ЦАС-1, «присоединял» к ним углы крена и дифферента и выдавал готовое решение — прицел и целик.
Причины, по которым отечественные корабельные СУО Второй мировой войны были хуже американских
Любую систему управления огнем можно разложить на 3 основных блока — вход, обработка, выход.
На входе расположились приборы, предоставляющие исходные данные о собственном корабле и корабле-цели. Это дальномеры, визиры, РЛС управления огнем, гирокомпасы, показывающие курс собственного корабля и т. д. Обработка — это счетно-решающее устройство (или несколько), которые преобразовывают исходные данные в огневое решение — для орудий это прицел и целик. На выходе — приборы, транслирующие высчитанные счетно-решающим устройством прицел и целик к орудиям.
Так вот, в части обработки — счетно-решающих устройств — у Советского Союза и США был примерный паритет. Я не располагаю информацией для детального сравнения, но в любом случае уровень был вполне сопоставимым: свои задачи ЦАС-1 решал вполне хорошо. Сложнее сравнить ПК со «Стабильной вертикалью», но нареканий на отечественный прибор мне не встречалось — да и основан он был на гировертикали американской конструкции.
Но вот в чем у нас в первой половине 1940-х годов были сложности — это в дистанционном управлении силовыми приводами, осуществляющими наводку орудий, и в самих силовых приводах. Эта проблема делала невозможной стабилизацию орудий, как главного калибра, так и зенитных.
То есть высчитать правильные прицел и целик наши приборы управления стрельбой умели, и дать поправки на качку — тоже. Но потом наши моряки вынуждены были транслировать их в башни способом, применявшимся еще в 1-ю мировую войну — то есть посредством дающих и принимающих циферблатов. Насколько я смог разобраться, наводка производилась тем же самым совмещением стрелок: ЦАС транслировал постоянно меняющееся (из-за качки) значения прицела и целика, имевшие вид постоянно движущихся стрелок, а наводчики в башне вручную подстраивали под них углы вертикального или горизонтального наведения.
В то же время американские системы позволяли централизованно, то есть вовсе без участия расчетов в башнях, наводить орудия не только универсального, но и главного калибра. Преимущество такой системы было очевидно.
Ни наше, ни американское счетно-решающие устройства не могли обойтись без управления человеком. Самостоятельно рассчитать прицел и целик они не могли — требовались поправки, которые должен был определить, опираясь на свой опыт, человек. Счетно-решающее устройство было подспорьем управляющего артиллерийским огнем, но заменить его не могло.
Однако, после того как огневое решение будет выработано, новейшие американские СУО могли обеспечить наведение орудий без прямого участия человека — а вот в советских СУО военных времен этого было сделать нельзя, требовалась работа наводчика в башнях. Если наводчики были отлично подготовлены, то могли отстреляться мало чем хуже автоматики. Но легко могли проиграть ей, если подготовка была не на высоте или же просто в силу человеческой ошибки.
И та же самая проблема, как ни странно, давала о себе знать и на входе — дело в том, что американские «директоры» (КДП) в новейших СУО были стабилизированы, а наши — нет. Соответственно, наши операторы тех же дальномеров вынуждены были вручную бороться с качкой, в то время за американцев это делала автоматика.
В силу вышесказанного, американские корабельные СУО до появления РЛС управления огнем имели перед нашими определенное превосходство. Которое, однако, не было ни решающим, ни абсолютным и вполне могло быть нивелировано качественной подготовкой корабельных артиллеристов — что отлично доказали японцы. Подавляющее превосходство американские СУО получили, когда в ВМС США стали поступать высококачественные артиллерийские радары (первые их модели такого преимущества дать еще не могли), в то время как наш флот в годы войны в основной массе обходился дальномерами.
Отечественная промышленность не производила РЛС управления артиллерийским огнем, но некоторое количество такой аппаратуры мы получили по ленд-лизу. Эти РЛС явно изучались нашими специалистами, и этот опыт наверняка пригодился в создании первых советских радаров аналогичного назначения.
Послевоенное развитие советских корабельных СУО
Итак, по состоянию на 1945 г. отечественные СУО принципиально уступали американским по двум направлениям: РЛС управления огнем и дистанционному управлению артиллерийскими установками. Но в 1950-е годы ВМФ СССР получил и то и другое.
На крейсерах проекта 68 («Чапаев») башни главного калибра МК-5 управлялись еще «по старинке» и не имели дистанционного управления приводами наведения, но на крейсерах 68-бис «Свердлов» они появились. При этом уровень развития соответствующих технологий позволил производить стабилизированные посты управления вооружением. Так, антенна РЛС «Залп» на крейсерах 68-бис стабилизировалась в трех плоскостях.
При этом сама эта РЛС обладала весьма высокими характеристиками. Некоторые из них я уже приводил ранее — так, всплески осколочно-фугасных 152-мм боеприпасов «Залп» различал на 165 кбт, а не взрывающихся о воду практических снарядов того же калибра — на 110 кбт. Крейсер обнаруживался на любой дальности, ограниченной радиогоризонтом, подводная лодка — на 99,25 кбт. Предполагалось, что СУО крейсеров проекта 66, а значит и РЛС «Залп» в ее составе, обеспечат выдачу данных для стрельбы главным калибром по наблюдаемой цели на дистанции до 200 кбт.
По данным уважаемого В. Заблоцкого, срединная ошибка определения дальности не превышала 20 м (то есть в 50 % случаев отклонение не превышало ±20 м от фактического положения цели и в 100 % случаев — не более ±40 м от нее же. Угловые координаты определялись не хуже, чем оптический визир.
К сожалению, данные В. Заблоцкого вызывают некоторые сомнения — если вспомним американский радар Мк.13, то размер его ошибки в определении дистанции был связан с расстоянием до цели. Поэтому могу предполагать, что срединная ошибка РЛС «Залп» приведена для какого-то конкретного расстояния, а не на любой дальности. Что же до угловых координат, то В. Заблоцкий сам же опровергает свои слова, называя погрешность в 0,5 градуса. Но это значение представляется чрезмерно большим, я полагаю, тут какая-то ошибка или опечатка. Во всяком случае, в ходе ночных стрельб 28 октября 1958 г. РЛС «Залп» успешно обеспечила пристрелку по щиту, начатую на дистанции 131 кбт, причем первые же залпы легли у щита. А щит по своим геометрическим размерам заведомо меньше неприятельского крейсера.
При этом РЛС «Залп» могла иметь некоторые преимущества перед американской Мк.13. Так, РЛС «Залп» сопровождала цель в автоматическом режиме, в то время как американская РЛС наводилась оператором, причем должна была быть направлена точно на центр корабля-цели — в противном случае ее данные искажались.
Но не РЛС и приводами едиными... В послевоенных советских корабельных СУО совершенствовалось буквально все. У «Свердловых» были кормовой, носовой и центральный гиропосты, новые датчики лага и т. д. и т. п. И опять же — наверное, не вся аппаратура на «Свердловых» работала идеально, но это был «первый блин», который, как известно, может быть комом. С учетом скорости внедрения новейших систем вооружений, нет никакого сомнения, что более поздние артиллерийские крейсера получили бы еще более совершенное оборудование.
Выводы
Они очень просты. Безусловно, в деле управления артиллерийским огнем боевых кораблей СССР в 1950-е годы оказался в положении догоняющего. Но разрыв весьма быстро сокращался, и нет никаких оснований считать, что СУО тяжелых крейсеров типа «Де Мойн» имела принципиальное превосходство над отечественной СУО «Молот 66», которую получили бы советские крейсера проекта 66. По моему мнению, эти СУО по своим возможностям были бы вполне сопоставимы.
Продолжение следует...
Информация