Как поймать дрон на слух: задача с пятью неизвестными
5 354 83
Как поймать дрон на слух: задача с пятью неизвестными


Это моё продолжение темы звуковой локации воздушных целей. В своей предыдущей статье (Некоторые задачи акустической локации дронов: почему звук — не радио) я неосмотрительно пообещал в дальнейшем проанализировать возможности применения корреляционного разностно-дальномерного метода локации. Однако вскоре убедился, что для работающего двигателя дрона этот метод работать не будет из-за регулярной структуры звука.


Вместо этого предлагаю вашему вниманию другую статью с анализом пассивной звуковой локации. Задача выглядит нетривиальной. Я наметил путь её решения.

Введение


Дроны-беспилотники за последнее десятилетие стали массовым оружием, которое на наших глазах совершает революцию в военном деле. Они отличаются малыми размерами, невысокой скоростью и способностью совершать полёт на предельно малых высотах с огибанием рельефа местности. Это существенно затрудняет их обнаружение радиолокационными средствами. Очевидно, что надо что-то противопоставить дронам. В частности, имеет смысл попытаться их обнаруживать и отслеживать по звучанию двигателя.

Звуковая локация воздушных целей — это обнаружение летящих воздушных объектов и оценивание их координат и параметров движения по издаваемому ими звуку. Тема не новая, ей уже скоро исполнится 100 лет.

Тем не менее, автору не удалось найти систематизированного анализа технических возможностей звуковой локации, особенно применительно к дронам, которые в последнее десятилетие нашли широкое применение в военном деле. Данная статья в определённой мере должна заполнить этот пробел.

Звук двигателя дрона по сравнению с двигателем самолётов нельзя назвать громким. Даже высокочувствительный микрофон слышит его на дистанции не более нескольких километров. Ещё более чувствительные направленные микрофоны мы здесь не рассматриваем, поскольку их применение потребует вести обзор воздушного пространства по угловым координатам и существенно усложнит систему. То есть угломерный (пеленгационный) метод определения координат мы оставляем в стороне.

В пассивной радиолокации известен корреляционный разностно-дальномерный метод определения координат постановщика шумовых помех. Он основан на измерении разностей времени распространения сигнала до нескольких приёмных пунктов, разнесённых на местности. Эту разность для каждой пары приёмных пунктов измеряют с помощью взаимной корреляционной функции. Благодаря чисто случайному характеру принимаемых помеховых сигналов эта функция имеет единственный пик в момент временной задержки, соответствующей разности хода сигналов. Что позволяет её измерить. Однако в случае звуковой локации сигнал имеет значительно более регулярную, почти периодическую, структуру, обусловленную работой двигателя воздушной цели. Поэтому взаимная корреляционная функция будет имеет много пиков с шагом периода работы двигателя. Например, при частоте тысячи оборотов в минуту пики корреляционной функции звука будут расположены с шагом в десятки миллисекунд, что соответствует в пространстве интервалу однозначности лишь несколько метров, в то время как нам нужны тысячи метров. Это исключает применение корреляционного разностно-дальномерного метода в звуковой локации воздушных целей.

В данной статье мы рассматриваем звуковую локацию по единственному параметру сигнала – его частоте, наблюдаемой в течение некоторого времени из одного пункта или моментальные замеры частоты, сделанные одновременно в нескольких пунктах, разнесённых на местности. Наш метод основан на использовании эффекта Доплера, благодаря которому наблюдаемая частота в разных замерах отличается. На основе этих отличий мы вычисляем координаты и вектор скорости воздушной цели.

При рассмотрении предмета мы делаем ряд упрощающих допущений и принимаем несколько ограничений, а именно:
  • Воздушная цель (дрон) на наблюдаемом участке траектории движется прямолинейно с постоянной скоростью.
  • Звук воздушного объекта распространяется одинаково во всех направлениях, имея одинаковый частотный спектр.
  • Система обнаружения представляет собой группу пунктов, рассредоточенных на открытой местности, исключающей приём переотражённых звуков. Создающие помехи фоновые звуки практически отсутствуют.
  • Каждый приёмный пункт имеет всенаправленный микрофон, устройство первичной обработки принимаемых звуковых сигналов, а также средства передачи данных потребителям информации. Приёмный пункт обрабатывает только звук путём анализа его частотного спектра.
  • В спектре выделяют так называемую характерную частоту. Это может быть частота наиболее сильной гармоники (мода) или ширина спектра (средняя частота или медиана). Поэтому можно считать, что летящий объект издаёт монохроматический звук, частота которого в разных пунктах может быть разной из-за эффекта Доплера. При первичной обработке приёмный пункт оценивает эту частоту и только на основе наблюдения за ней оценивает остальные параметры воздушной цели.
  • Мы рассматриваем случаи одиночного приёмного пункта и системы совместно работающих пунктов, которые слышат звук только одиночной воздушной цели.
  • Пункты расположены так, что звук летящего воздушного объекта могут одновременно принимать несколько пунктов. Результаты первичной обработки они могут передавать на центральный пункт для совместной вторичной обработки с пренебрежимо малой задержкой.
  • Одновременная работа по нескольким воздушным целям и измерение пеленгов и (или) других индивидуальных характеристик целей потребует отдельного рассмотрения. Это остаётся за рамками нашего анализа.


Заведомо известно, что дальность обнаружения звукового сигнала ограничена несколькими километрами. Поэтому, если требуется высокая точность, речь может идти об акустической локации в непосредственной близости от приёмных пунктов. С точки зрения тактики Войск ПВО это означает, что как средство целеуказания система звуковой локации может обслуживать лишь огневые средства ближнего радиуса действия. Желательно, чтобы точность определения координат и вектора скорости летящего дрона было достаточным, чтобы можно было навести на него средство поражения без дополнительного поиска. Таким средством может быть зенитный пулемёт или лазерная пушка, расположенные вблизи обороняемого объекта.

Как средство раннего обнаружения система звуковой локации может работать, если полоса приёмных пунктов имеет достаточно большую протяжённость и может быть расположена на значительном удалении от обороняемых объектов. Таких полос может быть несколько на разных рубежах, дополняя радиолокационные средства. Низкая стоимость акустических локаторов поможет осуществить этот замысел.

Возможности одиночного приёмного пункта


Для анализа рассмотрим схему на Фиг. 1. Это двумерный случай. Система координат выбрана так, чтобы траектория цели проходила параллельно оси y. Вектор скорости направлен в сторону уменьшения этой координаты. Приёмный пункт находится в начале координат. При дальнейшем изложении мы будем использовать прописные буквы дли обозначения искомых величин, а строчными – известные параметры.
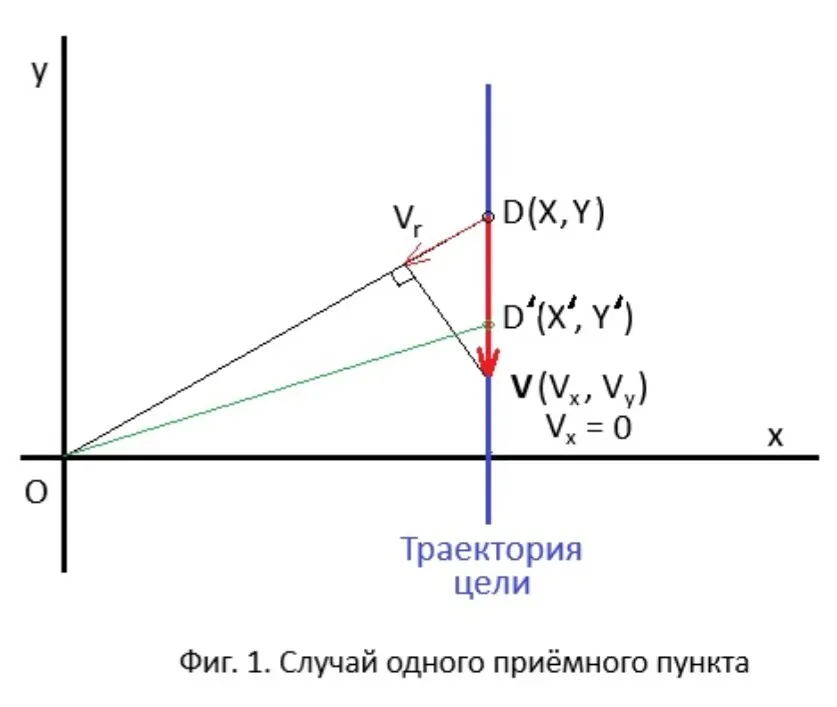

В момент приёма звукового сигнала цель находилась в точке D с координатами (X, Y) и имела вектор скорости V(Vx, Vy). В момент, когда звук достигает приёмного пункта, цель пролетит некоторое расстояние и окажется в точке D'(X', Y'). Таким образом, координаты (X, Y) являются кажущимися, а (X', Y') – реальными. Скорость цели V(Vx, Vy) на всей траектории, в том числе в реальной точке D' мы считаем неизменной.

В случае пассивной радиолокации разница между точками D и D' обычно настолько мала, что ею пренебрегают. При звуковой локации из-за сравнительно низкой скорости распространения звука поправка необходима. В многопозиционном случае эти поправки для разных приёмных пунктов отличаются. В этом заключается одна из особенностей звуковой локации.

Мы хотим оценить параметры (X', Y', Vx, Vy) по принимаемому звуку с наблюдаемой частотой

f = F' + dF,

где F' - не известная нам характерная частота звука и dF - положительная или отрицательная поправка, или частота Доплера, которую нам тоже предстоит определить.

Последнюю можно вычислить по формуле:

dF = 2*Vr*F' / c,

где Vr - радиальная скорость цели относительно приёмного пункта,
c - скорость звука (около 340 м/с).

Например, для воздушной цели, летящей прямо в сторону приёмного пункта и при характерной частоте звука 170 Гц и скорости 50 м/с (как у самолёта Ан-2), получим:

dF = 2 * 50 * 170 / 340 = 50 Гц.

То есть частота воспринимаемого звука составит 220 Гц.

Поскольку характерная частота F' потребуется для промежуточных вычислений, мы будем вынуждены её тоже оценивать.
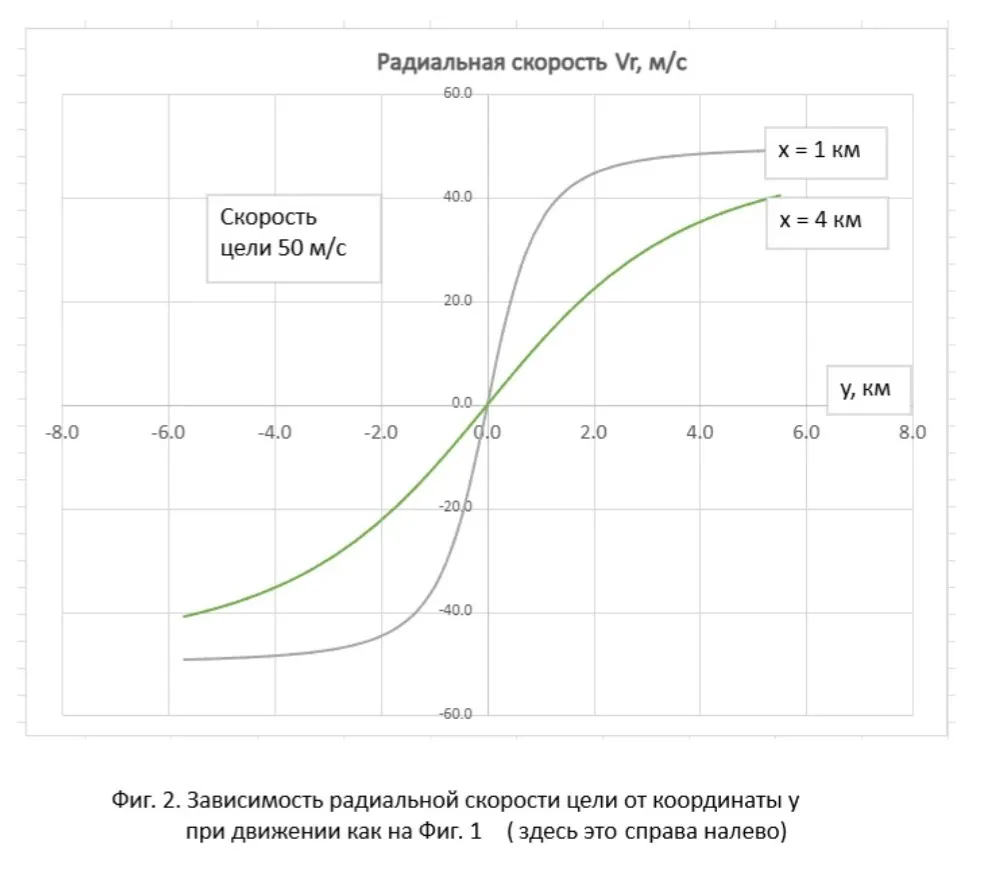

На Фиг. 2 показаны графики зависимости радиальной скорости (и пропорциональной ей доплеровской частоты) от положения воздушной цели в предположении, что она летит, как показано на Фиг. 1. То есть координата y убывает и, глядя на Фиг. 2, можно считать, что цель движется справа налево. Частота Доплера при этом монотонно убывает. Крутизна кривой на траверзе приёмного пункта зависит от курсового параметра цели x, т.е. её минимального расстояния от приёмного пункта. Показаны два графика для параметра 1 км и 4 км.

Не известная нам частота Доплера dF пропорциональна радиальной скорости цели Vr относительно приёмного пункта. Она «спрятана» внутри наблюдаемой частоты f принимаемого звукового сигнала. Частота f несёт информацию о всех интересующих нас параметрах воздушной цели.

g(f) = (X', Y', Vx, Vy, F'),

Где g(.) – функция, связывающая эти переменные.

Таким образом, измеряя всего один параметр f, в двумерном случае мы хотим оценить пять неизвестных. (В трёхмерном случае неизвестных будет семь, поскольку добавятся Z и Vz).

Для решения этой задачи приходится измерять частоту f не менее чем в пяти точках траектории, полагаясь на то, что благодаря эффекту Доплера в изменении f проявятся параметры воздушной цели. Кривая на Фиг. 2 показывает, что изменения частоты Доплера сильнее проявляются, когда воздушная цель пролетает вблизи курсового параметра. Это указывает на то, что в присутствии ошибок измерения частоты на больших расстояниях эффект Доплера может быть слишком сильно искажён этими ошибками. Наилучшую точность следует ожидать, когда цель пролетает над нашей головой.

Расчётные формулы и уравнения[/h3]
Здесь речь идёт о выражениях, связывающих значения искомых переменных с наблюдаемой частотой звука.

Пусть i-й приёмный пункт расположен не в начале координат, а в точке Oi, координаты xi, yi которой известны (i = 0, 1, ... , n-1). Наши формулы работают для как для однопозиционного, так и многопозиционного случаев. Разница лишь в том, что во втором случае измерения делают одновременно, а в первом – в различные моменты времени и точка Oi не зависит от индекса i, который равен нулю.

Курс цели – произвольный с постоянным вектором скорости V (Vx, Vy). В однопозиционном случае истинные координаты цели изменяются по линейному закону:

X'i = X0 + Vx* i * tau, (1)

Y'i = Y0 + Vy* i * tau, (2)

где tau - интервал времени между измерениями.

Поскольку в многопозиционном случае воздушная цель наблюдается всеми пунктами одновременно, истинные координаты цели не зависят от индекса i. Все остальные математические выражения для обоих случаев одинаковы.

Пусть кажущееся положение цели – точка Di (Xi, Yi); в общем случае оно различное для каждого измерения как при однопозиционной локации, так и для многопозиционной. Дистанция до этой точки определяется формулой:
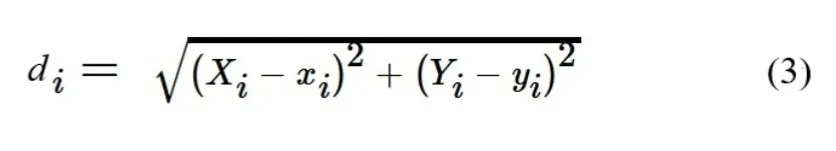

Входящие в неё кажущиеся координаты Xi, Yi нам ещё предстоит определить.

Пользуясь схемой на Фиг. 1, замечаем, что радиальная скорость – это проекция вектора скорости на радиус-вектор цели OiDi. Используя скалярное произведение векторов, можно получить выражение для радиальной скорости Vri при i-м измерении:
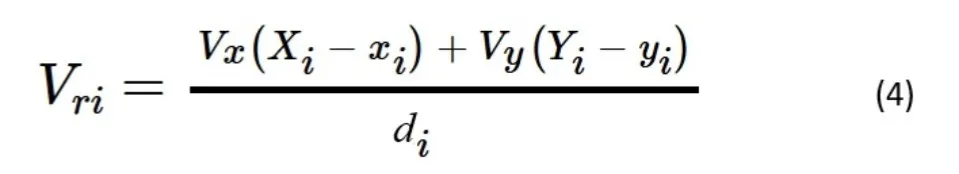

Знаменатель – длина радиус-вектора цели OiDi, числитель – скалярное произведение этого вектора и вектора скорости V (Vx, Vy). Последняя одинакова для всех измерений. Её мы находим, используя измеренную частоту fi:

fi = F' + dFi, (5)

где F' - характерная частота звука и dFi - частота Доплера при i-м измерении.

Последнюю можно вычислить по формуле:

dFi = 2 * Vri * F' / c, (6)

Где c - скорость звука.

Зная скорость распространения звука, мы найдём время запаздывания

dti = di / c. (7)

Это позволит экстраполировать кажущееся положение цели до истинного и найти реальные координаты цели:

D'(X', Y') = Di (Xi, Yi) + V (Vx, Vy) * dti. (8)

Последнее выражение векторное и содержит два скалярных уравнения.

Внимательный читатель мог заметить, что в приведённых уравнениях присутствуют кажущиеся координаты Xi, Yi. Зная di, dti, их определяют при решении системы уравнений.

Таким образом, для каждого из n измерений частоты звука f0, f1, ... , fn-1 имеем совокупность формул (1)-(8), задающих нам функцию gi(fi) = (X', Y', Vx, Vy, di, dti, F') для i-го измерения. Все эти n совокупностей образуют систему уравнений, которую следует решить относительно неизвестных переменных (X', Y', Vx, Vy, di, dti, F').

Поскольку в однопозиционном случае измерения делают в известные, но различные, моменты времени, каждая из переменные X' и Y' будет представлена набором n значений, соответствующих этим моментам времени. При этом мы оцениваем значения координат только для последнего момента времени. Поэтому в систему уравнений будут входить уравнения движения наблюдаемой воздушной цели (1), (2). В многопозиционном случае этих формул не будет.

Уравнения (3) и (4), однако, нелинейные и система уравнений навряд ли поддаются аналитическому решению. Это вынуждает нас использовать численные методы. Здесь потребуется больше искусство прикладного математика, чем сама математическая теория. Автор оставляет демонстрацию этого искусства самому читателю.

Особенности многопозиционной системы по сравнению с однопозиционной


Однопозиционная система пассивной звуковой локации хороша своей предельной простотой. Приёмный пункт должен содержать лишь всенаправленный чувствительный микрофон, несложные электронные устройства для усиления принимаемого сигнала, анализа его спектра, вычисления координат цели по результатам наблюдения в течение некоторого промежутка времени (от единиц до десятков секунд) и передачи оценок координат и скорости потребителю.

Недостатком однопозиционной системы является допущение о прямолинейном равномерном движении цели. В случае совершения ею манёвра точность результатов расчётов может сильно снизиться. Если за время наблюдения в зоне обнаружения появится другая аналогичная воздушная цель, летящая с близкой скоростью, это может внести путаницу в расчёты.

Ценой усложнения системы локации можно избавиться от недостатков однопозиционной системы частично или полностью. Мы размениваем сокращение времени на увеличение пространственных размеров.

В случае многопозиционной системы работают те же математические формулы. Разница лишь в том, что для каждого измерения частоты звука координаты приёмного пункта xi, yi будут свои (i = 0, 1, ... , n-1). Также при выполнении вычислений следует иметь в виду, что при одновременном приёме звукового сигнала в каждом пункте кажущиеся положения цели будут соответствовать различным моментам времени (Фиг. 3). При вычислении истинных координат это учитывает формула (8). При правильных расчётах экстраполированные кажущиеся положения цели должны совпасть в истинной точке D'(X', Y').
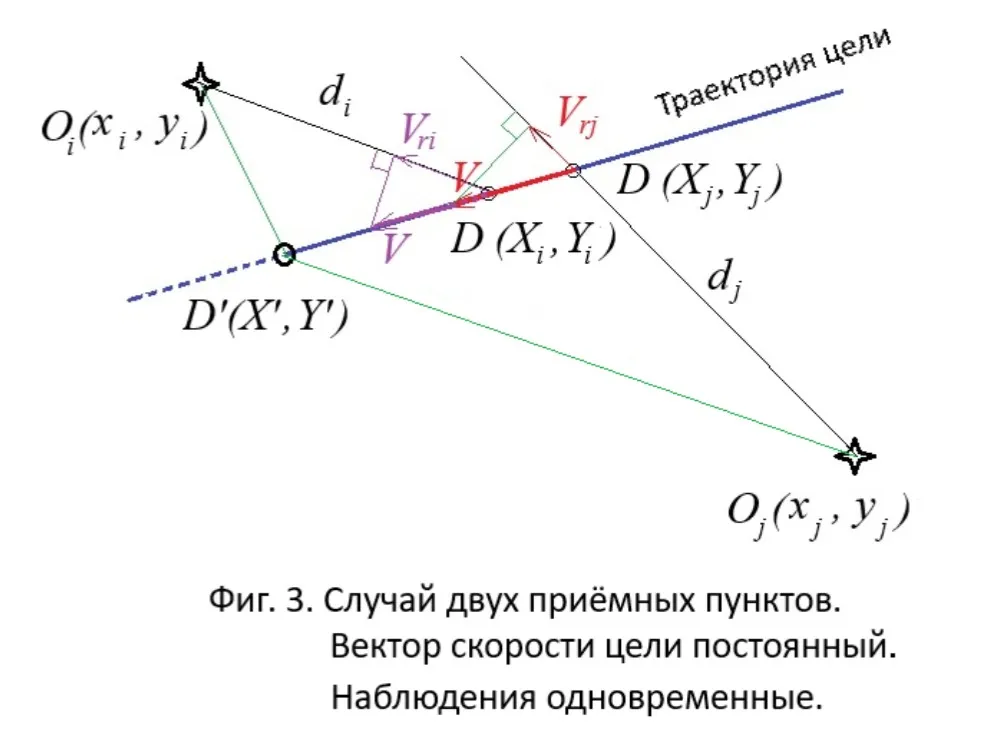

Однопозиционный случай отличается лишь тем, что для каждого наблюдения экстраполяцию кажущихся координат к истинной точке, соответствующей моменту последнего, (n-1)-го, наблюдения, выполняют по формуле, учитывающей неодновременность наблюдений.

Очевидным преимуществом многопозиционного метода является то, что полный набор характеристик воздушной цели определяют практически мгновенно. «Практически» – потому, что при первичной обработке требуется какое-то время для измерения спектра звукового сигнала и определения его характерной частоты. То есть не совсем мгновенно. Чем ниже частота звука, тем больше времени требуется для оценивания его спектра. Практически это продолжительность 20-50 периодов колебаний самого нижнего тона. То есть для частоты 50 Гц мы тратим до одной секунды на определение характерной частоты. Эту задержку следует учесть при вычислении времени запаздывания, входящего в формулу (8).

Ещё одним преимуществом является то, что наше допущение о прямолинейном равномерном движении цели несколько ослабляется. Цель должна сохранять постоянный вектор скорости лишь в течение времени измерения спектра звука всеми приёмными пунктами. То есть возможна работа по умеренно маневрирующим целям.

Недостатком многопозиционной системы является то, что нам потребуется иметь несколько приёмных пунктов, которые могли бы одновременно уверенно принимать звук, создаваемый воздушной целью. Также на конфигурацию группировки приёмных пунктов при минимальном их количестве накладывает ограничения существование слепых зон. Это положения воздушной цели, когда она близка к прямой, соединяющей пару приёмных пунктов и находится относительно них по одну сторону. Поскольку в этих пунктах частота Доплера будет одинаковой, система наших уравнений не будет иметь однозначного решения.

Интересным обобщением может быть случай, когда часть приёмных пунктов работает в однопозиционном режиме, а часть – в разнесённой системе и результаты их измерений объединяют. Это может быть полезно, когда воздушная цель не наблюдается всеми пунктами одновременно.

Возможный подход к решению задачи акустической локации[/h3]
Сразу оговоримся, что готового метода решения системы уравнений пассивной звуковой локации у автора пока нет. В этой части изложены лишь основные идеи.

Уравнения (1)-(8) позволяют по заданной конфигурации приёмных пунктов и параметрам траектории воздушной цели и истинной частоты её звука рассчитать ожидаемые значения частоты принимаемого звукового сигнала в каждом приёмном пункте.

Ниже приведен пример для шести приёмных пунктов, расположенных равномерно по окружности радиусом 2000 метров. Координаты цели и вектора скорости и характерная частота звука в момент измерения указаны над таблицей. Каждая её строка соответствует одному приёмному пункту. В таблице приведены координаты приёмных пунктов, расстояния до кажущихся положений цели, её радиальные скорости относительно этих пунктов, частоты Доплера и наблюдаемые частоты звука.
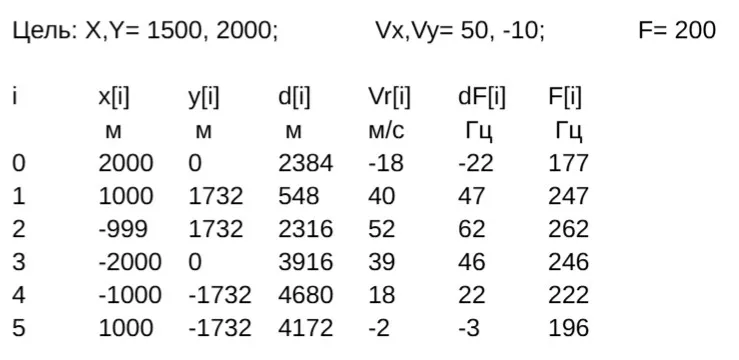

Такие вычисления сделать несложно и их можно использовать для генерации данных с целью тестирования программы решения задачи локации по наблюдаемому звуку. То есть решения задачи, обратной генерации данных вроде показанных в таблице. Однако разработка такого алгоритма представляет собой нетривиальную задачу. Ниже изложен возможный подход к её решению.

Решение можно искать методом «грубой силы» путём перебора различных допустимых комбинаций искомых параметров X', Y', Vx, Vy, di, dti, F' и в качестве решения выбрать комбинацию, наилучшим образом удовлетворяющую ограничениям, накладываемым формулами (1)-(8). Обратите внимание, что при наличии n приёмных пунктов неизвестных независимых переменных будет 2*n + 5. То есть, например, при n = 5 поиск решения предстоит вести в 15-мерном пространстве. Критерием может быть среднеквадратическое отклонение наблюдаемых частот звука от частот, вычисленным по формулам (1)-(8). Однако такой простой метод поиска решения потребует слишком большого числа пробных вычислений.

Область допустимых значений неизвестных параметров можно значительно сократить, если использовать две группы дополнительных ограничений, вытекающих из особенностей рассматриваемой задачи.

Первая группа: все n кажущихся координат цели и её реальное положение должны лежать на одной прямой. Это порождает 2*n линейных уравнений.

Вторая группа: векторы скорости цели, построенные по векторам радиальных скоростей относительно каждой пары приёмных пунктов, должны быть равны. Например, на Фиг. 3 пара векторов Vri и Vrj позволяют вычислить вектор скорости цели Vij. (Нижние индексы указывают номера приёмных пунктов). Таких пар имеется N = n*(n-1)/2. Это порождает ещё N*(N - 1)/2 линейных уравнений. При n = 5 имеем 10 пар и 45 уравнений.

Эта совокупность ограничений существенно ускоряет поиск, позволяя легко отсеивать негодные пробные наборы значений неизвестных переменных и даже вести направленный поиск решения.

Такой класс задач в прикладной математике называется Задачами удовлетворения ограничений. Эта область уже была сравнительно глубоко исследована и даже существуют пакеты прикладных программ для языков Python и Java для их решения. Читателю осталось научиться пользоваться этими пакетами и представить ограничения в требуемой форме.

Впрочем, уместно предупредить от поспешных шагов. В нашем случае измерения частоты будут неточными из-за воздействия помех. Поэтому некоторые уравнение не будут соблюдены одновременно и решение задачи не будет сходиться полностью. Например, не все векторы скорости будут абсолютно идентичными и расчётные значения частот не будут все точно равны измеренным. Таким образом мы придём к Задаче удовлетворения размытых ограничений. Заинтересованному читателю предлагаем самостоятельно разобраться в методах решения этого класса задач.

Заключение


Мы рассмотрели лишь основные математические отношения между измеряемой частотой звукового сигнала и координатами и параметрами движения источника звука. Для выработки практических рекомендаций две группы вопросов остаются нерешёнными: технические и тактические.

Технические вопросы включают выбор метода решения системы уравнений, а также пути дальнейшего совершенствования предложенной математической модели. В частности, вместо дискретного метода в однопозиционном случае напрашивается использование уравнений с непрерывным временем и применение методов нелинейной фильтрации. Также необходимо проанализировать влияние ряда факторов на точность оценивания координат и вектора скорости и выработать соответствующие рекомендации. Поскольку вся игра ведётся в отношении частоты Доплера, следует учесть, что точность будет зависеть от кривизны кривой на Фиг. 2. Чем сильнее кривизна, тем выше будет точность. Это влияет на выбор моментов времени для измерений. Выбор характерной частоты принимаемого звука тоже остаётся открытым вопросом. Хотелось бы, чтобы точность акустического пассивного локатора позволяла выдавать целеуказание огневым средствам ПВО ближнего действия, которые могли бы немедленно открывать огонь на поражение без поиска цели.

Сложными техническими вопросами, которые ещё предстоит исследовать, являются многолучевое распространение звуковых волн, работа одновременно по нескольким воздушным целям и совместное использование акустических и других методов локации. Это накладывает ограничения на тактические возможности описанного нами метода локации.

Тактические вопросы касаются исследования вариантов построения системы акустической локации на нижнем уровне системы ПВО и способов её боевого применения. Их решение зависит от решения технические вопросов. Среди этого – выбор конфигурации многопозиционной группировки приёмных пунктов. В случае, когда воздушная цель находится на слишком большой дальности по сравнению с радиусом группировки, частоты звука, принимаемые разными пунктами, будут иметь близкие значение и разница между ними может потеряться в шумах измерения. Поэтому при слишком плотной группировке решение системы уравнений может привести к слишком большим ошибкам.

Коварный противник может прислать нам очень медленно летящий воздушный шар, на котором установлен достаточно мощный источник звука. Наблюдаемая частота этого звука из-за малой скорости источника будет во всех приёмных пунктах практически одинаковой. В этих условиях описанные выше методы локации работать не будут. Также противник может преднамеренно модулировать частоту оборотов двигателя на борту дрона таким образом, чтобы затруднить локацию по частоте звука. Эти проблемы требуют отдельного рассмотрения.

Таким образом, осталось немало интересных вопросов для дальнейшего исследования.
83 комментария
Информация
Уважаемый читатель, чтобы оставлять комментарии к публикации, необходимо авторизоваться.
  1. 0
    6 сентября 2026 05:33
    Они отличаются малыми размерами, невысокой скоростью и способностью совершать полёт на предельно малых высотах с огибанием рельефа местности. Это существенно затрудняет их обнаружение радиолокационными средствами.

    Акустические системы обнаружения это конечно хорошо, но они уж очень сильно зависят от внешних факторов - ветра, влажности воздуха, посторонних шумов и пр.
    Самый эффективный способ обнаружения это РЛС, но как упомянул автор, на низкой высоте и в складках местности данный способ показывает свои недостатки. Решение простое - вынос РЛС на большую высоту и размещение их на высотные БПЛА, которые могли бы сутками находится в воздухе на высоте 15-20 км и сканировать территорию на сотни км вглубь. Таким образом решается задача заблаговременного обнаружения летящих в нашу сторону БПЛА противника.
    Китай в настоящий момент испытывает самый крупный БПЛА летающее крыло, с размахом 52 метра, который способен почти сутки летать на высоте более 20 км. Как вы думаете зачем ему это????
    1. +5
      6 сентября 2026 11:10
      Ну, если быть занудой, то РЛС демонстрирует свои недостатки не только в складках местности и ниже радиогоризонта, но и против деревянно-пластиковых "радиопрозрачных" решений, особенно для мелких FPV дронов из "говна и палок". Акустика тут как раз не в замену, а в дополнение к остальным способам обнаружения. Со своими недостатками, конечно же. Нет единой золотой вундервафли, увы.
  2. +1
    6 сентября 2026 06:02
    Цитата: Maluck
    Решение простое - вынос РЛС на большую высоту и размещение их на высотные БПЛА, которые могли бы сутками находится в воздухе на высоте 15-20 км и сканировать территорию на сотни км вглубь.

    Дирижабли надо развивать...на них можно держать стационарные оборудование в десятки тонн.
    На одном дирижабле можно разместить несколько станций разного назначения и РЛС и акустику и системы инфракрасного сканирования и так далее...выгода очевидна...не понимаю что мешает развивать это направление ДРЛО. request
    Построив в глубине страны сеть таких дирижаблей можно закрыть хронические дырки в нашей ПВО, через которые натовцы проникают со своими БПЛА.
    1. 0
      6 сентября 2026 07:11
      В частности, имеет смысл попытаться их обнаруживать и отслеживать по звучанию двигателя.
      1. +2
        6 сентября 2026 11:13
        С тех времен, а может и раньше, существует как минимум 3(три) способа понижения скорости звука внутри рупора: заполнение пористым материалом, заполнение средой с низкой скоростью звука (криптон к примеру или элегаз SF6), свернутый рупор (см. тему про сабвуферы).
        При скорости звука 120м/с внутри рупора его входной размер (и длина!) сокращаются до 300х600мм. )))
    2. +1
      7 сентября 2026 08:02
      выгода очевидна
      Тут было бы хорошо уточнить, чем вы измеряете эту выгоду. Например в рублях затрат на создание системы обнаружения при её заданной боевой эффективности. В том числе с учётом устойчивости к огневому воздействию противника.
      Я исследовал, вероятно, самый дешёвый подход. Но об оценивании его боевой эффективности говорить ещё рано. Устойчивость обеспечить сравнительно просто. Пачка микрофонов в камышах возле речки это вам не дирижабль, который торчит, как фига. Да и саму систему обнаружения следует строить путём комбинирования нескольких методов. Здесь есть много нерешённых вопросов.
    3. +1
      7 сентября 2026 09:19
      Дирижабли надо развивать...

      Необходима комбинированная сеть из разных способов обнаружения. В несколько слоёв.
      Уже понятно, что в будущем бпла могут использовать как оружие террористов (запуски с фур, судов), внутри страны. Поэтому требуются линии и кольца пво/обнаружения и контроля дронов
      Данные линии при массовом применении можно и нужно будет использовать для обеспечения контроля движения и безопасности гражданских дронов (Их тоже будут регламентировать, прямо просится).
      Соответственно такие линии будут состоять из средств рлс, визуального (машинное зрение), акустического наблюдения. Точки наблюдения желательно расположить на высоких объектах (ЛЭП, вышки связи, трубы), стационарных аэростатах, на земле.
      Как видим это большой комплекс, который необходимо увязать воедино и обеспечить большим количеством разного оборудования. Это достаточно большая производственная задача по расширению/реформированию сети пво
      1. 0
        7 сентября 2026 10:44
        Поэтому требуются линии и кольца пво/обнаружения и контроля дронов
        При этом полезно оценить, какое повышение налогов и цен (в том числе на бензин) готов терпеть наш народ.
        Мы уже довольно много платим за эту невойну.
    4. 0
      7 сентября 2026 13:08
      Цитата: Тот же ЛЕХА
      На одном дирижабле можно разместить несколько станций разного назначения и РЛС и акустику и системы инфракрасного сканирования и так далее...выгода очевидна...не понимаю что мешает развивать это направление ДРЛО.

      Идея рабочая. Развивать нужно. Есть объективные ограничения:
      1. Уязвимость для средств ПВО заставляет использовать стратосферные дирижабли. Низкие температуры там снижают эффективность АКБ. Солнечные батареи смогут работать только днём.
      2. Поэтому всё упирается в грузоподъёмность. Оборудование ДРЛО крайне энергоёмко и имеет большой вес. Для обеспечения круглосуточной работы потребуется увеличить вес солнечными батареями большой площади и АКБ большой ёмкости.
      3. Для стабилизации антенны потребуется мощная автоматизированная система управления двигателями. Трудно представить, но масса возрастёт значительно. Это ведь не квадрокоптер.
      Потребуется поднимать тонны оборудования, размер дирижабля будет огромным.
  3. 0
    6 сентября 2026 07:55
    А почему 5? Азимут, угол места, дальность. Изменение этих параметров дадут скорость и направление движения. Всё.
    1. +3
      6 сентября 2026 11:16
      Ещё скорость, как понял. Азимут, угол места цели решается легко алгоритмами фазированных микрофонных решеток, даже от 4х4 микрофона. Скорость решается алгоритмами отслеживания барицентра масс высших гармоник. С дальностью всё сложнее, нужно разнесение на приличное расстояние, как и описано в статье.
      1. +1
        7 сентября 2026 09:30
        Ещё скорость, как понял. Азимут, угол места цели решается легко алгоритмами фазированных микрофонных решеток, даже от 4х4 микрофона.

        Мне думается, что в приведённой статье сделан акцент на всенаправленные микрофоны, однако при обнаружении гораздо важнее дальность, которая даёт выигрыш в скорости реакции пво. Поэтому все таки за направленные микрофоны, хоть они и дороже, но совместно с рупорами дальность обнаружения и точность у них выше, и на большой дальности охват растёт. Направленные микрофоны также требуется разнести, чтобы перекрыть сектора. В итоге получаем множественные позиции и способ определения направления, координат, предложенный автором статьи
        1. +2
          7 сентября 2026 09:34
          В статье - да. Я тоже за направленные микрофоны с известной диагграммой. В этом случае разнесенные посты, даже одного места но по азимуту диаграммы позволяют работать лучше.
    2. +1
      7 сентября 2026 06:44
      В трёхмерном случае будет семь неизвестных. Добавятся Z и Vz цели.
      Ни дальности, ни угловых координат дрона акустический приёмник в моей статье не измеряет. Только частоту жужжания мотора.
      Точнее - по уровню громкости звука можно сделать грубую оценку дальности, но для выдачи целеуказания такое измерение не годится. Только для обнаружения факта пролёта дрона в зоне обнаружения его звука приёмником.
      1. +1
        7 сентября 2026 08:56
        Уровень громкости звука зависит от дальности, но ещё он сильно зависит от .. направления ветра, увы.
      2. +1
        7 сентября 2026 09:48
        Ни дальности, ни угловых координат дрона акустический приёмник в моей статье не измеряет. Только частоту жужжания мотора.

        Кроме обязательной частоты прямо напрашивается определение типа бпла. Причем это на текущий момент не очень сложная задача.
        в телефоне есть аналогичная функция, когда определяете по мелодии песню, автора. Здесь потребуется дополнительное обучение существующих моделей ИИ по разным записям, либо по использование специальных программ с наборами эталонов часто разных бпла. По сути аналогичную задачу решают морские буи при обнаружении подводных лодок, и акустика на кораблях, подводных лодках. Опыт, наработки есть, требуется массовая реализация.
        1. 0
          7 сентября 2026 14:56
          Вовсе не обязательно кругом приплетать модели ИИ. Всё проще. У бпла с двс есть "основной тон" и кратные гармоники выхлопа. Причем на второй гармонике мощность даже выше чем на первой. С их пропеллерами ситуация примерно та же самая. Вполне достаточно иметь 2 базовых тона (выхлоп и пропеллер) и распределение мощности по гармоникам как "портрет" бпла с ДВС. Для коптеров с бесколлекторниками и множеством винтов (квадро, гекса и т.д.) все несколько хужее, но тоже вполне реален подобный портрет.
  4. +3
    6 сентября 2026 08:01
    Непонятно к чему все эти сложности. Главное это обнаружить сам факт полёта БПЛА в конкретной точке. Обычный микрофон на вышке сотовой связи может показать что в районе его установки в радиусе 2-3 км летит БПЛА. Это главное. А учитывая что БПЛА летят с примерно одинаковой скоростью то пара микрофонов перпендикулярной направленности по скорости нарастания/убывания громкости могут приблизительно определить направление. Большего и не требуется.
    Х.оохлы уже два года как установили микрофоны на все свои вышки сотовой связи и теперь рисуют карты с траекториями полёта наших Гераней.
    1. +1
      6 сентября 2026 09:34
      Сложности? Автор пытается решить задачу достаточно точного целеуказания для систем ближнего ПВО. А всякие "два микрофона" дадут ответ в виде "Где-то там за рекой".
      1. +2
        6 сентября 2026 10:12
        Ближнее ПВО с радиусом 2-3 км в оптику само прекрасно цель видит не хуже чем слышит. Ему акустика не нужна. Она нужна для МОГов и авиации чтобы знать где ожидать прилёт БПЛА.
        1. +2
          6 сентября 2026 10:38
          Особенно, если не зная откуда ждать, она будет крутить оптикой на все 360 градусов, а там чего только не будет, и провода со столбами, и птицы с деревьями, ну и авиации данные от акустики тоже не помогут.
          1. +5
            6 сентября 2026 10:42
            Вот акустика и нужна чтобы знать откуда ждать примерно.
    2. +3
      6 сентября 2026 11:18
      Можно и давно нужно. Акустика для точного целеуказания не очень удачный выбор. А вот вынесенные вперед микрофоны, как система раннего предупреждения "где-то тут, что-то летит" вполне полезна, т.к. далее позволяет не вертеть оптикой, или тепловизорами.
      1. 0
        7 сентября 2026 13:52
        Цитата: Arhat109
        Можно и давно нужно. Акустика для точного целеуказания не очень удачный выбор. А вот вынесенные вперед микрофоны, как система раннего предупреждения "где-то тут, что-то летит" вполне полезна, т.к. далее позволяет не вертеть оптикой, или тепловизорами.

        Но ведь есть уже и готовые решения, и практика применения наработанная в прифронтовых областях. Есть компактная система "Ухо" от НПО "Альфа", обнаружение дрона с ДВС на 4-5 км, коптера - 300-500 м. Применяется в Белгороде и ДНР. Пеленг пока реализован только в последней версии.
        В БАРС Курск с мая используется комплекс ЦБСТ с нейросетевым модулем.
        Ну почему не получается повсеместное внедрение?
        1. +1
          7 сентября 2026 14:43
          К сожалению, ничего не смог найти внятного по этой акустике, кроме различных пресс-релизов от журналистов. Совершенно не понятно, то ли это отдельные высококачественные микрофоны поштучно в каждом выносном датчие с алгоритмами сильной фильтрации, то ли это микрофонная фазированная решетка весом в 700гр, то ли рупорный (маловероятно) вариант.
          Дальность бпла с ДВС "до 4-5км" - совершенно непонятно в каких условиях и сильно смахивает на маркетинг. Ну и как-бы, если это в "идеальных условиях" то очень не густо. Предел тут - 15км. по затуханию сигнала на низких частотах 75-500гц.
          Если есть внятные контакты по разработчикам - пишите в личку, пообщаюсь с удовольствием, т.к. уже минимизировал свой расчет до устья 240х240мм с диаметром полусферы чуть больше 1 метра и скоростью звука в рупорах 117.6м/с с температурным диапазоном от -44.8*С в частотном диапазоне от 85гц по уровню -6дб без учета усиления самого рупора (+23дб). Ожидаемая дальность - вплоть до 0SPL.. )
    3. +4
      6 сентября 2026 15:40
      Цитата: malyvalv
      Непонятно к чему все эти сложности.
      ЦУ выдавать. К сложностям автор не переходил: не учитывались особенности среды (ветер, эхо, посторонние шумы) , несколько БПЛА, несколько двигателей на одном БПЛА и т.д.
      1. 0
        7 сентября 2026 11:24
        Сейчас есть просто невероятные возможности оцифровки и компьютерного анализа звука. Вплоть до того что не составляет проблем подделать любой голос. Так что эти "сложности" всего лишь вопрос компьютерного анализа звука..
        1. +1
          7 сентября 2026 11:32
          Цитата: malyvalv
          Так что эти "сложности" всего лишь вопрос компьютерного анализа звука..
          Да, но "сложности" в кавычках пишут только те, кому не придется это делать. И первый вопрос: вы уверены, что ПЗ согласует вам перечень импортных комплектующих, включающий чип требуемой производительности?
          1. 0
            7 сентября 2026 11:41
            Со звуком всё в десятки раз проще чем с видео например.
          2. +1
            7 сентября 2026 14:50
            В целом ряде решений "чип" это например китайский аналог STM32G473 - "за глаза". )))
    4. 0
      7 сентября 2026 15:08
      Цитата: malyvalv
      Х.оохлы уже два года как установили микрофоны на все свои вышки сотовой связи и теперь рисуют карты с траекториями полёта наших Гераней.

      Вот представьте себе, Киевстар дал возможность установить акустические датчики и сопутствующее оборудование на своих вышках бесплатно. А также взял на себя обслуживание.
      Но "наши родные" олигархи сотовых операторов ничего бесплатно делать не хотят. Обороноспособность Родины для них ничего не значит. Цену, которую они заломили, не озвучивают, но поскольку дело это в России с мёртвой точки не сдвинулось, суммы оказались блокирующими.
      Сегодня повредили одну вышку сотовой связи. До наших сотовых кровососов дойдёт только тогда, когда начнут выносить их источники прибыли десятками.
      1. +1
        7 сентября 2026 18:34
        А они точно "наши родные", Вы уверены? Так-то ещё в 2003-м пытался воткнуть АТС "Квант" в систему городской связи и, внезапно, выснял что .. все вышки есть собственность канадской Global One", не в курсе как сию.. а то, может "наше" оно не совсем так?
        1. 0
          7 сентября 2026 23:22
          Цитата: Arhat109
          внезапно, выснял что .. все вышки есть собственность канадской Global One", не в курсе как сию.. а то, может "наше" оно не совсем так?

          Не буду сильно удивлён. Хотя после 2022 года многое изменилось. Мы не всё замечаем, а изменения есть. И это не только МакДональдс и Фольксваген. Вот и Сбер, который я часто критикую. А ведь доля иностранных инвесторов в нём уменьшилась с 44 до 33%. Акции оставшихся инвесторов из недружественных стран заблокированы, продать они их не могут без нашего разрешения, дивиденды вывести из страны не могут.
          Мир необратимо меняется. Но паразиты остаются.
  5. +3
    6 сентября 2026 08:49
    Статья интересная, аргументированная, но...
    Воздушная цель (дрон) на наблюдаемом участке траектории движется прямолинейно с постоянной скоростью.

    и
    Одновременная работа по нескольким воздушным целям

    К сожалению, слишком уж сильные ограничения. В любом случае, автору спасибо за грамотное и в целом понятное для широкого круга изложение
    1. +1
      7 сентября 2026 08:43
      К сожалению, слишком уж сильные ограничения.
      Это обычный подход в таких исследованиях. Без упрощающих ограничений невозможно построить математическую модель. Затем на этой же модели систематически исследуют, как ослабление тех или иных ограничений влияет на точность алгоритма и его совершенствуют.
      Без допущений получим бессистемное блуждание в потёмках.
  6. +1
    6 сентября 2026 09:31
    Пара вопросов по теме.
    1. В принципе подобные вопросы решаются в другой среде - воде. После ВМВ воздушные акустические системы не развивались, обнаружения целей отдали радиолокации. Но подводное противостояния дало массу примеров работы со звуком в гидроакустике. И буксируемые гидроакустические станции и буи - технические реализации, а главное методы обработки данных сильно продвинулись вперед. Есть готовые отработанныерешения. Интересно, учитывал их автор?
    2. Общая система сбора, обработки данных и принятия решения. Как она должна выглядеть. Отдельный микрофон мало что даст. Кто, где и как будет обрабатывать данные и принимать решения?
    1. +3
      6 сентября 2026 11:26
      К сожалению, воздух не вода. В воде из-за высокой скорости звука меньшее влияние помех позволяет слушать на очень приличную дальность. Звук в воздухе мало того что рассеивается как сферическая волна, и затухает прилично с расстоянием, он ещё зараза перемешивается ветром и флуктуациями. Услышать дрон с базовой громкостью (дистанция 1метр) 96 SPL дальше 15км вообще не реально даже при идеальных условиях. А германские разведчики, как подсказывает Джемини имеют базовую громкость не более 80дб. Упс. 6км - предел по рассеиванию в идеальных условиях.
      Но, в целом направление верное - гидроакустика имеет кучу разных готовых решений.
      2. Угу. И тут натыкаемся на российскую бюрократию и длинный шлейф чиновников со своими запретительными шлакбаумами и частной собственностью вышек опсосов. Никто просто так никуда это не включит, увы.
      1. +2
        6 сентября 2026 11:51
        Нужна политическая воля. Мобильным можно отключить частоты, пригрозить лишением лицензии на каналы и сдадут вышки как миленькие. Есть энергеты. Столбов куча, питание пожалуйста, сеть передачи данных отработана (Автоматизированная система контроля и учета электроэнергии). Собственно акустические датчики не такой уж объем информации передают, не потоковое видео. Железная дорога - столбы питания система передачи данных.
        1. +1
          6 сентября 2026 11:53
          А она есть? Н-да. Текст комментария слишком короткий.. но вопрос не простой, судя по ситуации с обнаружением и перехватами. Особенно в свете последних указов.
          1. -1
            6 сентября 2026 12:36
            Есть. У правящей элитной группы этой политической воли хоть отбавляй. Без неё не возможно оказаться на вершине власти. Вопрос в чем приоритеты её использования и план действий. Но подобные темы - в другой ветке.
            Здесь об особенностях распространении звука в различных средах, системах обработки, корреляционных функциях и обучени ИИ.
            1. +1
              6 сентября 2026 13:54
              Детали распространения звука в разных средах, равно как и системы обработки, ПО и пр. "сложности" известны давным-давно. Любой ИИ вам на вайбкодит за пару часов, ещё и выдаст кучку вопросиков, типа "А как Вы планируете преодолеть эту проблему"?
              Собственно, не будучи акустиком-специалистом, свой Хемдалль-8км навайбкодил именно таким подходом с тремя моделями за 2 недели, точнее даже за 2 пары выходных.
              С температурным диапазоном -50 .. +50*С и авто-термокомпенсацией, определил АЧХ хитрого рупора, получил нужные формулы, способы уменьшения скорости звука и габаритов рупора в практически в 3 раза и даже пришлось их тормозить, а иначе "О, это стандартный алгоритм, хочешь, могу выдать его код на Си, Питоне или ГО на выбор, будет примерно так .."
              Достоинство фазированных микрофонных решеток - определение направления на сигнал по фазе на микрофонах решетки. Недостаток - сложность гашения ветрового шума из-за высокой турбулентности ветра вокруг прямоугольной формы блока микрофонов и отсутствия опорного сигнала. Только подавить шумы самих микрофонов по большей части.
              Секторный рупорный круговой радар наоборот агрессивно вычитает шумы и ветер за счет опорного сигнала и позволяет вытащить сигналы на 15-25дб ниже фазированной решетки. Но:
              ФАР позволяет за счет программного формирования луча вести несколько целей в зависимости от мощности процессора обработки. А рупорный вариант, увы много целей не потянет в силу низкой разрешающей способности по направлению.
              Возвращаясь к "политической воле" возникает банальный как мычание вопрос: если всё это давным-давно известно, алгоритмы ИИ способны предоставлять справочные материалы любой сложности, то .. что делают наши НИИ ГОДАМИ .. или таки нет "воли" или она в чем-то ином?
        2. +1
          6 сентября 2026 13:33
          На столбах энергетики жуткое жужжение от коронарных разрядов стоит. Помеха.
          1. 0
            6 сентября 2026 15:36
            Не обязательно использовать высоковольтные линии. Возможно активное подавление в микрофоне. Направленность микрафона тоже даст улучшение. Надо просто идею покрутить, найти плюсы и минусы, попробовать, посчитать и будет понятно перспектива есть или нет.
          2. 0
            6 сентября 2026 19:49
            Это на высоковольтных от 220 кВ. Толку от таких линий нет в этом вопросе.
            Интереснее линии 35 и 110 кВ, достаточно плотно охватывающие территории.
            1. 0
              7 сентября 2026 12:22
              Именно 110 кВ имел ввиду. Очень шумят. Корронарные разряды. Подехайте, остановитесь, послушайте.
    2. +1
      7 сентября 2026 07:05
      В воде свои особенности, которых нет в воздухе. Вот несколько навскидку.
      1. Скорость звука в воде в пять раз выше, чем в воздухе.
      2. Скорости движения целей в воде в несколько раз меньше, чем в воздухе. Вместе с п.1 это даёт влияние эффекта Доплера в гидролокации ниже на порядок, чем в воздухе. Им можно даже пренебречь.
      3. Частоты "полезных" сигналов вроде шумов гребных и воздушных винтов отличаются в десятки раз. Вместе с п.1-2 это в воздухе даёт неоднозначность из-за периодичности взаимной корреляции несколько метров, а в воде -- сотни и даже тысячи метров. Что в воздухе корреляционный разностно-дальномерный способ локации делает невозможным, а в воде возможным.
      4. Водная среда имеет заметный вертикальный градиент скорости звука. Из-за температурной слоистости воды этот градиент создаёт скачки градиента и из-за этого образуются слепые зоны и каналы дальнего распространения звука. В воздухе на тех высотах, которые мы рассматриваем, этого не наблюдается.
      5. В гидролокации существует проблема мешающих отражений от дна. В воздухе могут мешать отражения от местных предметов. Общее место тут одно: отражения мешают. Однако мешают по-разному и в ПВО есть возможность выбрать позиции приёмников так, чтоб снизить влияние. В гидролокации, если речь идёт о подводной лодке, то у её командира выбор сильно ограничен, а рельеф дна не всегда известен заранее.
      Поэтому какая-то аналогия имеется, но различий слишком много.
      1. 0
        7 сентября 2026 11:23
        Собственно мои слова надо было понимать следующим образом. Гидроаккустика и гидролокация прожила последние 40 лет более активно. Выработаны подходы решения задач и созданы математические модели работы устройств в неоднородной среде. Если внимательно посмотреть сделанное там, наверняка найдется масса полезного, не стоит изобретать велосипед.
        Если вы считаете, что обработали этот массив информации в полной мере, то отлично, завидую вам.
  7. +3
    6 сентября 2026 10:28
    Что можно точно сказать сразу - с таким подходом практическая реализация будет еще очень не скоро.
    И, вполне возможно, будет уже не актуальна.
    "Одиночный всенаправленный микрофон"... Ветер и прочие радости реальной жизни... Попробуйте записать звук на ветру.
    Микрофонов 4. На каждом пункте. Вполне обычных. С микрофонным усилителем на каждом. Это просто. Простенькая плата размером с ноготь.
    На каждом микрофоне рупор. Это еще проще. Например алюминиевая или пластиковая тарелка с мягким пористым звукопоглощающим покрытием на внешней поверхности. Можно несложную плату типа ESP32, для первичного анализа данных, но лучше сразу четыре канала и в центр.
    Четыре канала уже дадут примерное направление и скорость.
    Подчеркну - ПРИМЕРНОЕ. ТОЧНЫЕ параметры нам и не очень нужны. Это сеть обнаружения. НЕ прицеливания.
    Его задача - мониторить пространство 24/7/365 и передавать данные в обрабатывающий центр.
    Например вышки сотовой связи. Есть питание, есть возможность передачи. Как плотно ими заставлена местность - я не в курсе.
    Агоритм. Такой то пункт (конкретное место на карте), примерная цель, примерное направление.
    Слышит и соседний пункт - центр получает болше возможностей для вычислений. И повышения точности.
    Цель идет от пункта к пункту, тем самым центр строит маршрут. Примерный.
    Точный будет нужен уже средствам уничтожения. Например легкому самолету с пулеметами не большого калибра. Да хоть 22LR.
    Одна цель, несколько, рой целей... Это задача для обрабатывающего центра. НЕ для каждого пункта.
    Тарирование и обучение системы.
    1. Включили.
    2. Пустили, например легкомоторный самолет из точки А в точку Б.
    Система записала, проанализировала, вычислила коэффициенты.
    3. Пустили несколько легкомоторных по извилистому маршруту с переменной высотой...
    Ну и т.д.
    И автор статьи может сидеть за терминалом связи с центром анализа района и сколько угодно упражняться в математике вычислений и править программу при необходимости. Настраивать ее, обучать.
    Кстати, тут ИИ как раз и может пригодиться вполне.
    Повторю. Важность этой системы выше. Это способ обнаруживать еще и КР в случае крупного конфликта.
    1. +5
      6 сентября 2026 11:30
      Верно. А круговой рупорный вариант даже крутить не надо. Заодно, он способен вычитать сигнал ветра противоположными рупорами и применять NMLS алгоритмы или даже продвинутее.
      Только это НИКОМУ не нужно! Уже постил свой Хеймдаль-8км - проект кругового радара на 12 секторов по 30* с теоретической дальностью обнаружения 8-10км.
      Глухо! Или тут нет "специалистов-акустиков" или это никому не надо.
      Автору отдельный респект, что озадачился целым циклом статей на эту тему.
      1. +3
        6 сентября 2026 12:02
        Добавлю заодно, что не успел исправить/дополнить сразу.
        Обрабатывающий центр при распределенной сети микрофонных точек - единственная конфигурация, способная хоть как то выполнить задачу.
        Мощности обычного ПК должно хватить на несколько десятков микрофонных пунктов. Т.е. перекрыть некоторый район. Автор же упорно пытается повысить точность и ориентируется на ограниченное количество микрофонов. Это тупик.
        Одиночный микрофон не даст ничего, кроме шума даже на не сильном ветру. Автору бы советовал попробовать записать звук тем же смартфоном даже при не сильном ветре.
        Рупорные счетверенные точки, сориентированные по сторонам света сразу дадут и направление и скорость и возможные параметры цели.
        Да и автор похоже не понимает, что большая точность и не нужна. Несколько сот метров плюс-минус. Конкретное обнаружение уже задача подвижной группы.
        Опыт конструктора как раз и говорит, что сложные алгоритмы при старте идеи - это как раз способ похоронить проект.
        Цитата: Arhat109
        Глухо! Или тут нет "специалистов-акустиков" или это никому не надо.

        Такое же ощущение. Прибыли не обещает, значит не интересно... А государству похоже некогда. Тут вот витек и зятек понабежали да и выборы скоро...
        Очень хочу ошибаться. И вполне возможно, что ошибаюсь в этом предположении. Не та тема, где дают широкое освещение в открытых источниках.
        Более того, испытываю сомнения, а не работаю ли я на врага, публикуя такие вещи здесь?
        И пожалуй воздержался бы, если бы подобное уже не звучало у украинских радиолюбителей еще в самом начале применения "Гераней". У того же Радиодинозавра.
        1. +3
          6 сентября 2026 12:47
          Это вечная борьба в распределенных системах. Усложнять перефирию (датчик) и упростить центральный узел обработки или сделать много примитивныой перефирийных устройств но все сосредоточить в центре. Возможна иерархическая система : перефирия, узелы, центр. В практическом смысле надо считать. В идеологическом, конечно надо увеличивать площадь покрытия насыщая её датчиками и получая избыточность данных и тем самым повышая точность и устойчивость системы в целом. (я бы так начал проект, если бы меня кто-нибудь попросил wink ).
          1. -1
            6 сентября 2026 12:51
            Цитата: balabol
            Это вечная борьба в распределенных системах

            Учитывая размеры страны и длину возможного периметра, который нужно перекрыть, думаю вопрос должно решать только в сторону удешевления датчиков.
            1. 0
              6 сентября 2026 14:02
              А не надо покрывать весь периметр. Дальность работы акустики ограничена физикой и не превышает 10-15км. Вот на эти 5-10-15км и надо строить систему раннего предупреждения объектового ПВО, особенно там, где не справляется РЛС - радиогоризонт, складки местности, РЛС фон (трассы - много движущегося транспорта).
              Ну и как-бы о прибылях: количество восстанавливает маржинальность для бизнеса даже при небольшой штучной марже. Какова маржа? Фазированные микрофонные решетки предлагаются сейчас по ценам в районе 200-300тыс.р. Изделие состоит из 32-64-128микрофонов ценой по 100-200руб каждый. Остальное - железо и ПО с DSP-процессором (5-10тыс.руб). Рупорные варианты обойдутся примерно в теже суммы, и при подобной цене поставки... но, видимо 8-10раз - "маловато будет".
              1. 0
                6 сентября 2026 15:10
                А не надо покрывать весь периметр

                На первом этапе только. Только в наиболее вероятных направлениях.
                А вот потом все хуже. Да собственно уже. Те же дроны по Питеру.
                А учитывая вероятность глобального удара массой томагавков и прочих скальпов...
                Вся европейская граница. Весь юг страны. Дальний восток.
                Боюсь нестабильный мир это надолго. Можно плюнуть конечно, что государство скорее всего и сделает,
                Объектовые ПВО? А смысл? Пока прибудет мобильная группа со средствами уничтожения, прилетит легкий перехватчик... Когда обнаружат, перехватывать уже поздно. Только дальние рубежи могут хоть как то помочь успеть перехватить.
                1. +1
                  6 сентября 2026 17:55
                  А против Томагавков эта фигня бесполезна, разве что по границе натыкать. 800км/ч это очень существенно для акустики. Пока опознает цель (да хоть за 40км) Томагавк пролетит 80% этого расстояния, как и другая скоростная ракета.
                  1. 0
                    6 сентября 2026 18:08
                    Ну почему бесполезна? Идет удар. Самый реальный способ определить откуда идет волна. И именно на границе.
                2. +1
                  7 сентября 2026 08:56
                  Вы и ряд других комментаторов явно находитесь в плену устаревших представлений о перспективной системе ПВО. Скоро не будет мобильных групп, потому что они не смогут справляться.
                  В ближайшие годы мы увидим тучи, рои дронов, атакующих нас. Не напасёшься на них всех мобильных групп. Возможный путь для ближней ПВО я вижу в создании автоматических скорострельных огневых средств. Идея не новая -- на приснопамятной Берлинской стене были установлены автоматические стреляющие устройства против немцев, пытающихся и её преодолеть. Я надеюсь, что этот негуманный метод может быть использован для обороны от дронов таких наших объектов как НПЗ и позиции ЗРК. То есть для гуманной цели. Для чего необходимо создать средства обнаружения подкрадывающихся дронов и целеуказания по ним с достаточно высокой точностью. Точность методов, которые я тут описал, ещё предстоит исследовать.
              2. +1
                6 сентября 2026 17:00
                Отлично, мы уже перешли к деньгам. Самое увлекательное во всех проектах. Однако для начала откатимся к началу истории (ловко сказал).
                К ТЗ, начиная от места разрабатываемой системы в общей картине системы ПВО. Кто заказчик. Класс прикрываемых объектов, границы использования, кто этой системе выдает данные, кому она транслирует свои данные. Интерфейсы связи. Кто использует её данные. Структура системы, количества элементов системы, каким ГОСТам должна система и отдельные элементы соответствовать. МО оплатит только законченый комплекс отвечающий ГОСТам и нормативам который будет стыковаться с общей информационной системой, сервис, гарантии, поддержка итд....
                Я думаю вы работали с МО и представляете их требования к сертификации ПО, проходили СП и СИ, знаете требования по передаче информаци итд. Цены объективно растут в разы.
                1. +2
                  6 сентября 2026 17:38
                  Да, вопросы важные.
                  И решение и главное препятствие звучат одинаково - Политическая воля. Ну или отсутствие таковой.
                  Почему то не принято говорить об одной из главных причин Великой Победы.
                  ПОЛНОСТЬЮ была исключена бюрократия. Прямое управление промышленностью. Плюс личная ответственность.
                  Вы реально считаете, что соблюдение ГОСТОВ, регламентов и прочей макулатуры важнее выживания страны?
                  А вот при отсутствии воли, все эти тугаменты являются прекрасным поводом ничего не предпринимать. На совершенно законных основаниях.
                  1. 0
                    6 сентября 2026 18:08
                    ПОЛНОСТЬЮ была исключена бюрократия. - некорректное высказывание.
                    Не все так просто. Я понимаю что вы хотели сказань, но!
                    Бюрократией называют систему осуществления власти при помощи специального аппарата управления. Так в этом смысле бюрократия осталась, но была модернизирована. Появились новые структуры.
                    Высшие органы управления создание в начале ВОВ
                    Государственный комитет обороны (ГКО) был образован 30 июня 1941 года совместным постановлением Президиума Верховного Совета СССР, Совета народных комиссаров СССР и ЦК ВКП(б). Ставка Главного Командования была создана 23 июня 1941 года постановлением СНК СССР и ЦК ВКП(б) для стратегического руководства вооружёнными силами. Первоначально её возглавил нарком обороны маршал С. К. Тимошенко. 10 июля 1941 года постановлением ГКО она была преобразована в Ставку Верховного Командования,
                    Совет по эвакуации был создан 24 июня 1941 года постановлением ЦК ВКП(б) и СНК СССР для координации перебазирования населения, учреждений, военных и материальных ресурсов из угрожаемых районов в глубокий тыл. Также при СНК были созданы специализированные управления, например, Управление по эвакуации населения (сентябрь 1941 г.). 
                    Специализированные комитеты при ГКО
                    Для решения конкретных задач при ГКО создавались профильные комитеты и комиссии, например:
                    * Транспортный комитет (образован в сентябре 1942 года); 
                    * Комитет по эвакуации продовольственных и промышленных товаров (октябрь 1941 г.); 
                    * Оперативное бюро ГКО (декабрь 1942 г.) для контроля за работой наркоматов оборонной
                    Эти органы позволили мобилизовать ресурсы страны на отпор врагу и наладить чёткое взаимодействие между фронтом и тылом.
                    Вы реально считаете, что соблюдение ГОСТОВ, регламентов и прочей макулатуры важнее выживания страны?
                    Ну во-первых, мы рассматриваем существующую систему. Я написал как это все выглядит в рамках официального проекта. По поводу правил и ГОСТов у меня к вам вопрос - будем проверять оборудование на наличие вражеских закладок, ПО на вредоносный код, будем поддерживать связь с внешним контуром управления? Если да, то придется работать с учетом ГОСТов.
                    1. 0
                      6 сентября 2026 18:28
                      Если да, то придется работать с учетом ГОСТов.

                      Если впереди спокойные десятилетия, то да.
                      А вот если "Было необходимо еще вчера", то только политическая воля может заставить бюрократические структуры смотреть на требования чрезвычайно большого, иногда и противоречивого законодательства, ГОСТов, правил, регламентов и прочего трезво. С учетом приоритетов задач.
                      Говорю, как инженер по ТБ в прошлом. Сталкивался на практике.
                      Более того, с большой долей вероятности могу утверждать, что при требовании ПОЛНОГО соблюдения всего спектра регламентирующих документов НИ ОДНО предприятие в стране не пройдет.
                      Уж больно много всего и разного наплодили заботливые законо и нормо творцы. Естественно "для улучшения, обеспечения и совершенствования".
                      Бюрократией называют систему осуществления власти при помощи специального аппарата управления

                      Мы с вами вкладываем несколько разный смысл. Бюрократия в смысле планов, отчетов, согласований.
                      Что то конечно осталось, только вот главным стала целесообразность.
                      Не знаю, приходилось ли вам составлять "Планы развития на 3 года" например.
                      При этом инфляцию я должен был считать сам. С какого то перепуга. И их могли утвердить в какой то части, а могли и произвольно порезать, как вышестоящей организации удобно. Могли дать бешеные деньги на то, что нафиг не нужно и не дать на необходимое. А уж сертификации и прочее это отдельная песня.
                      Я про эту бюрократию.
    2. 0
      7 сентября 2026 07:33
      Спасибо за ваш комментарий.
      Хочу кое-что пояснить. В своих выкладках я оставил в стороне описание приёмных пунктов и использование дополнительных измерений вроде углов и дальностей в отдельном пункте. Хотите поставить в одной точке четыре микрофона с рупорами на 360 градусов -- пожалуйста. Суммируя принимаемый ими сигнал получим то, что я назвал "всенаправленным микрофоном". Потому что меня интересовало только то, что можно извлечь из этой суммы для локации. Не следует множить сущности, когда даже в такой упрощённой конфигурации не всё так очевидно. Тут бы с этим до конца разобраться. Например, с точностью определения координат и скорости цели. Это отдельная научная и инженерная задача.
      Также я предлагаю всем (не только вам) избегать упоминания ИИ и эпитетов вроде "легко", не показывая, что и как тут может делать ИИ, какой именно ИИ и как это всё легко.
      1. 0
        7 сентября 2026 09:06
        Поясню. ИИ это огромная сборка всех знаний Человечества в наборе данных обучения. По сути, этих знаний оказалось сильно не достаточно для задач обучения, их не так много на самом деле, как хотелось бы. Недостаток моделей ИИ, даже последних трансформеров - бредогенерация правдоподобной чуши. Она возникает, когда запрос к модели не имеет ответа в его наборе обучения, и он подбирает (а модель обязана отвечать на любой запрос!) нечто "похожее", т.к. "понимания" у него нет вовсе. Отсюда, единственно полезное применение ИИ - это "библиотека знаний". Спросить то, что есть в учебниках, диссертациях и прочих наборах, до которых рыться по библиотекам можно всю жизнь и даже больше. При этом, перед запросом, ему надо явно разрешать отвечать "не знаю", то есть запрещать бредогенерацию. Модели с поиском в Сети, ещё и могут выдавать ссылки на материал ответа. Их надо обязательно проверять на достоверность запросу. При определенном навыке, получить из него нужные знания - действительно легко и много проще, чем жить в библиотеках или гуглить поиском. Да, собственно уже весь поиск ведется им же, даже если Вам это не показывают в выдаче.
        На Вашем месте, я бы не стал "строить теорию" (их достаточно уже построенных) а озадачился запросом какие уже есть и что они позволяют решить в вопросах локации сигналов.
        Но в целом, да. Часто вижу потуги переложить поиск решения на модель с бредогенерацией, порой выходит даже смешно. Хуже, когда этим занимается "рукомахатель".. анекдот про хрущевскую высадку на Солнце - цветочки. )))
        1. 0
          7 сентября 2026 09:19
          Смею скромно заметить, что я был в Минобороны первым, кто защитил докторскую диссертацию в области ИИ в 1991. Поэтому я с осторожностью сам использую этот термин и с подозрением отношусь в текстам, где этот термин употребляют без уточнения, какую часть ИИ автор имеет в виду и как это конкретно используется. Сейчас повсюду его употребляют не к месту. А это очень широкая область. Например, компьютерное зрение с пониманием сцен, распознавание речи с пониманием смысла сказанного. Синтез химических соединений по их текстовому описанию и многое другое. Всего так просто не перечислишь.
          1. 0
            7 сентября 2026 09:22
            Хуже когда эти бредогенераторы применят "эффективные менеджеры". А они применяют. Та же заварушка в Иране сгенерирована ИИ Claud, с которой советуется Пентагон. Результа на лице, что называется.
            И да, ИИ 90-х это "эскпертные системы", сию это совсем иное. современный трансформер это бредогенератор в чистом виде, его главная задача - вывести следующий токен (даже не слово, часто слог!) прогоняя весь предыдущий контекст (с самого первого запроса и со своим же бредом!) каждый раз заново через датасет.
            Ничего там нельзя "генерировать", только запросы как в онлайн библиотеку.
  8. 0
    6 сентября 2026 18:16
    Цитата: Aleksandr Bezfamilnuy
    А не надо покрывать весь периметр

    На первом этапе только. Только в наиболее вероятных направлениях.
    А вот потом все хуже. Да собственно уже. Те же дроны по Питеру.
    А учитывая вероятность глобального удара массой томагавков и прочих скальпов...
    Вся европейская граница. Весь юг страны. Дальний восток.
    Боюсь нестабильный мир это надолго. Можно плюнуть конечно, что государство скорее всего и сделает,
    Объектовые ПВО? А смысл? Пока прибудет мобильная группа со средствами уничтожения, прилетит легкий перехватчик... Когда обнаружат, перехватывать уже поздно. Только дальние рубежи могут хоть как то помочь успеть перехватить.

    Во-первых, по звуку можно определить азимут и возвышение для запуска дрона-перехаатчика. Этой точности хватит с лихвой. Во-вторых, как правильно, указывали тетраэдр (пирамидка) с рупорными микрофонами (банальные конусы 5 см) - это уже фазированная антенная решётка. Проблема с ветром и прочими проблемами решается. Достаточно закрыть рупор акустической тканью. Остальные помехи нам безразличны, так как всё равно делается быстрое преобразование Фурье / косинусное преобразование. Мы изначально работаем со звуком, который является дроном. Очевидно, что никакой ESP32 для этой задачи не хватит. Нужен JETSON или неплохой ПК с видеокартой. Раскидать в реальном времени фазу ESP32 не сможет. Именно для фильтрации необходимо превращать звук в сумму синусоидальных волн и в дальнейшем выделять только то, что является дроном. Ваша простейшая техника не сможет передавать в центр пакеты без задержек. Пропингуйте свой WiFi роутер и умножите ping на скорость звука. Разница в пингах будет ошибкой. Так не получится ни направить, ни прицелиться. Ошибка в расстоянии будет слишком большой.
    1. +1
      6 сентября 2026 20:50
      Очевидно, что никакой ESP32 для этой задачи не хватит.
      А вот тут Вы не правы кардинально. Вполне достаточно и для оцифровки 12 и больше каналов даже с оверсемплингом до 15бит из имеющихся 12-и. Частоты оцифровки в 6кгц после оверсемплинга вполне достаточно для диапазона 80-3000гц, а больше там и не надо. И СТМ-ки есть очень разные от 48Мгц до 600Мгц тактовой. Вполне.
      Ваша простейшая техника не сможет передавать в центр пакеты без задержек. Пропингуйте свой WiFi роутер и умножите ping на скорость звука. Разница в пингах будет ошибкой. Так не получится ни направить, ни прицелиться. Ошибка в расстоянии будет слишком большой.

      А вот тут Вы правы. Любой акустический радар имеет задержку и достаточно приличную, что исключает точное и оперативное целеуказание. И чем больше хотим усреднять БПФ, тем больше задержка.
      1. 0
        7 сентября 2026 07:39
        "Любой акустический радар имеет задержку и достаточно приличную, что исключает точное и оперативное целеуказание."
        Похоже, что вы невнимательно прочитали мою статью.Именно устранению влиянию этой задержки я уделил особое внимание и считаю .то элементом новизны. Для этого я различаю кажущиеся и истинные координаты воздушной цели.
        1. 0
          7 сентября 2026 07:49
          Наткнулся на ограничение времени редактирования. Вот мой скорректированный пост.
          --------------------------
          "Любой акустический радар имеет задержку и достаточно приличную, что исключает точное и оперативное целеуказание."
          Похоже, что вы невнимательно прочитали мою статью. Именно устранению влиянию этой задержки я уделил особое внимание и считаю это элементом новизны. Для этого я различаю кажущиеся и истинные координаты воздушной цели.
          В идеальном случае, пользуясь моими уравнениями, координаты и вектор скорости цели принципиально можно определять абсолютно точно и мгновенно. Я это показал, используя математику на уровне 9-го класса.
          Следующий шаг -- исследовать, как влияют отклонения от принятых мною допущений и ошибки измерения частоты звука приёмными пунктами. Это позволит оценить реальные возможности предлагаемого доплеровского метода звуковой локации. Работы тут на пару кандидатских диссертаций. И лишь после выполнения таких исследований можно будет вести речь о практической реализации.
          1. 0
            7 сентября 2026 08:54
            К сожалению, вся Ваша математика упирается в скорость звука. Пока сигнал долетит до приемного датчика, цель смещается со своей скоростью "куда-то" а не летит "прямолинейно и равномерно", увы нам. Да и звук цели не распространяется равномерно по сфере. Предельный случай - полет на сверхзвуке и никакая математика тут не поможет, ибо услышать Вы сможете только по факту пролета - "потом".
            1. 0
              7 сентября 2026 09:09
              К сожалению, вся Ваша математика упирается в скорость звука.
              Моя математика (на уровне 9-го класса) в скорость звука не упирается, а его учитывает и использует в явной форме.
              Для конструктивной критики принятые мной ограничения, следует измерить, насколько они обременительны. Это предмет будущих исследований.
              На качественном уровне могу сделать следующие оценки.
              Дрон в районе объекта удара обычно летит по прямой. Для работы изложенного доплеровского метода достаточно, чтобы так дрон летел всего 5-10 секунд. Поэтому допущение о прямолинейном равномерном движении выглядит разумным.
              О сверхзвуке. Сейчас актуальна задача борьбы с дронами, летящими на высотах до 100 метров, где радиолокационные средства если и видят, то не непрерывно. И на такой высоте невозможно обеспечить безопасный полёт дрона на сверхзвуковой скорости. "Наши" дроны все тихоходные. Со сверхзвуковыми, летящим на высоте 300 м и выше, справятся РЛС.
              1. 0
                7 сентября 2026 09:15
                Да. Я про как раз эти самые 5-10 секунд. Для Томагавка это до 3(трех!) километров. И таки да, дрон перед объектом может лететь как угодно, в т.ч. и с противоракетными маневрами и разными "горками". А вот на траектории подлета - по картографии, подстилающей поверхности, полетном задании. Я про сверхдальние дроны, атакующие гражданскую инфраструктуру. На передовой, звуковой акустике по сути делать и нечего вовсе.
                Томагавки и современные крылатые ракеты имеют "рабочий диапазон высот на местности" от 5 до 50метров. 100м - уже запредельно высоко. "Наши" - может быть, но вот про Герань-5 пишут иное.
                1. 0
                  7 сентября 2026 09:25
                  от 5 до 50 метров
                  Это над водной поверхностью.
                  Над городом вроде Москвы дрон может лететь вдоль проспектов на уровне чуть ниже крыш домов. Что должно у командующего Московской зоной ПВО вызывать сильную озабоченность.
                  Это будет "наш" дозвуковой дрон. Очень до-. Наш в смысле -- цель для звуковой локации.
                  1. 0
                    7 сентября 2026 09:26
                    нет. это уже и над сушей тоже. 20-30 кадров в секунду системы распознавания уже делали в 2023-м, даже на Джетсон Хварьер, когда писал свой баллистическй калькулятор. А это так .. "игрушка" по большей части.
      2. 0
        7 сентября 2026 17:06
        Я не об оцифровке говорил, а о преобразовании Фурье и сравнении фазы. Во второй половине вы об этом сказали. Похоже здесь одним БПФ не обойтись. Чем больше мы берём окно для БПФ тем точнее вычисления, тем больше задержка, тем дальше успевает сместиться цель. Здесь с вами не поспоришь. Кроме того, если у вас грохот боя, шум проводов... Ни ESP32, ни Orange Pi 5 не успевают. Как вы собираетесь передавать сигнал без задержек до сервера? Самое поганое, что даже по UDP они могут меняться.
        1. 0
          7 сентября 2026 18:26
          Цитата: salawat1980
          Как вы собираетесь передавать сигнал без задержек до сервера? Самое поганое, что даже по UDP они могут меняться.

          Смотря о чем речь. Так-то сигнал до сервера летит много шустрее звука. Можно даже по телефонному проводу (крайний случай витой пары), оптоволокну, через спутник, рацию, wi-fi, стандартными или собственными протоколами. Да хоть лазерной указкой (делали сетку межбалконную)!
          Цитата: salawat1980
          Кроме того, если у вас грохот боя, шум проводов... Ни ESP32, ни Orange Pi 5 не успевают.

          Опять же зависит от задачи и способов акустического приема. Шум проводов, микрофонов и пр. электроники устраним рупорными системами, с геометрическим усилением выше этих шумов. Заодно и направленность приема улучшается. Грохот боя можно обрабатывать ОУ с АРУ. Там сию скорости нарастания фронта уже какие-то сумашедшие даже для средненьких ОУ типа MC33079 (сборка 4шт в корпусе). Ну и опять же. Нам для поиска бпла нужны совсем иные алгоритмы, чем для пеленгации арт. выстрела. Что хорошо для пеленгатора выстрела, плохо для поиска бпла и наоборот. Это разные системы.
          Ни ESP32 ни Малинка, как контроллер приема данных с датчиков не подходят не по своей производительности, а по отсутствию нужного количества каналов АЦП с нужной скоростью и разрядностью. Значит надо городить огород с внешним комплектом АЦП, что существенно удорожает прибор в конечном итоге: разводка платы, количество корпусов, размерчик.
          STM32G473 и его аналоги и новьё как раз хороши тем, что имеют 4-5 блоков одновренного замера АЦП по 4-5-8 мультиплексированных канала в каждом. Совокупно до 42 каналов с высокой скоростью оцифровки - что-то там 60Мгц тактовая блока АЦП и 4миллиона замеров в секунду по 12 бит. Оверсемплинг на 64 замера дает уже 15 бит. Этого уже достаточно.
          Например, мой 12-секторный "Хеймдалль-8км" это 4 блока АЦП одновременно с мультиплексированием по 3 канала каждый и оверсемплингом до 15 бит (64 замера). Итого имеем 4msps / 3 /64 = 20.8ksps -- скорость оцифровки 20.8 тысяч замеров в секунду. Заметьте, всё это удовольствие вообще без участия самого микроконтроллера, чисто аппаратно на прерываниях и прямом доступе в память.
          20.8к замеров позволяет иметь эту частоту в качестве верхней частоты прибора, но нам стока не надо. Поделив /256 вместо /64 получаем уже 16 разрядов из АЦП и верхнюю частоту около 5кгц. За глаза. Можно даже на паре ОУ из 4-х MC33079 сваять не только блок АРУ но и полосовой фильтр 80-5000гц аж второго, а то и третьего порядка, оставив один ОУ чисто на согласование с входом АЦП.
          Как-то так. Обратите внимание, что сам процессор в этой схеме как-бы и не задействован. Он, на своих 120-160мгц как раз для NMLS, БПФ512(1024 а больше снова не надо) и усреднений с поиском результатов.
          Передавать он не может, толком нечем, хотя .. тот же SPI у него навалом и снова аппаратно.
          Где он "не справится"?
          ПС. Встроенный float там есть, но он по большей части не нужен. Считать в целочисленных попугаях АЦП часто и проще и шустрее.
    2. 0
      7 сентября 2026 07:55
      Во-первых, по звуку можно определить азимут и возвышение для запуска дрона-перехаатчика.
      Дьявол прячется в деталях.
      То, что вы написали, означает пеленгационный метод звуковой локации. Я сознательно исключил его использование в своей статье, имея целью проанализировать потенциальные возможности чисто доплеровского метода. Комбинирование его с пеленгационным позволит резко сократить объём вычислений. И быть может, повысить точность. А может и вовсе не повысить. Этот вопрос ждёт своего исследователя.
  9. 0
    6 сентября 2026 18:46
    Цитата: salawat1980
    Остальные помехи нам безразличны, так как всё равно делается быстрое преобразование Фурье / косинусное преобразование. Мы изначально работаем со звуком, который является дроном. Очевидно, что никакой ESP32 для этой задачи не хватит. Нужен JETSON или неплохой ПК с видеокартой. Раскидать в реальном времени фазу ESP32 не сможет. Именно для фильтрации необходимо превращать звук в сумму синусоидальных волн и в дальнейшем выделять только то, что является дроном. Ваша простейшая техника не сможет передавать в центр пакеты без задержек. Пропингуйте свой WiFi роутер и умножите ping на скорость звука. Разница в пингах будет ошибкой. Так не получится ни направить, ни прицелиться. Ошибка в расстоянии будет слишком большой.

    Фильтровать и усиливать все звуки ,что пришли на те микрофоны подобно ковырянию в куче мусора ,дело сомнительное и неблагодарное ,нужен особый микрофон (или
    группа микрофонов) который чувствителен только к плоскому фронту акустических волн от удаленных источников звука , волны от близких источников звука имеют сферический фронт и поэтому восприниматься микрофоном не должны.,
    1. +1
      6 сентября 2026 20:54
      Это типовая работа для DSP алгоритмов и спец процессоров.
  10. +2
    7 сентября 2026 08:34
    Только что нашёл научную публикацию для случая пассивной радиолокации, в котором используется сочетание разностно-дальномерного и доплеровского методов. Учёт влияния эффекта Доплера резко повышает возможности локатора. При этом авторы выполнили оценку точности своего метода. Показано, что есть возможность существенно улучшить разрешающую способность, что снижает мешающее влияние других воздушных целей.
    http://jre.cplire.ru/jre/sep17/13/text.pdf
    Нечто подобное можно было бы сделать для случая звуковой локации.
    1. +2
      7 сентября 2026 15:14
      Отличный материал, спасибо. Жаль что плюсик можно поставить только один. )
  11. 0
    7 сентября 2026 17:34
    Цитата: Arhat109
    Это типовая работа для DSP алгоритмов и спец процессоров.

    Только спецалгоритму нужно обработать много значений. А, что микрофон выдал эти много значений требуется время. Тут напрашивается комбинация доплеровского подхода и пассивной пеленгации решёткой. Сам по себе beamforming является фильтрацией. Меня автор статьи опередил, даже указав ссылку. Вам большое спасибо, что занимаетесь практикой и разъясняете людям, как это работает.
    1. 0
      7 сентября 2026 18:37
      Не за что. Я не специалист-акустик, увы. Погромист с 1979 года примерно.. )))

      ПС. Дополню. У меня уже стойкое ощущение, что военные по сию оперируют Сетунью и БЭСМ-6 с её прорывным в свое время аж целым Мегафлопом. Только уже микроконтроллеры, с мизерным потреблением, способны выдавать сотни MFLOP, размером каких-то 2-4см2 на плате.